- Thuis
- Over ons
- Producten
- Toepassingen
- Nieuws
- Downloaden
- Onderzoek verzenden
- Neem contact met ons op
Nederlands
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

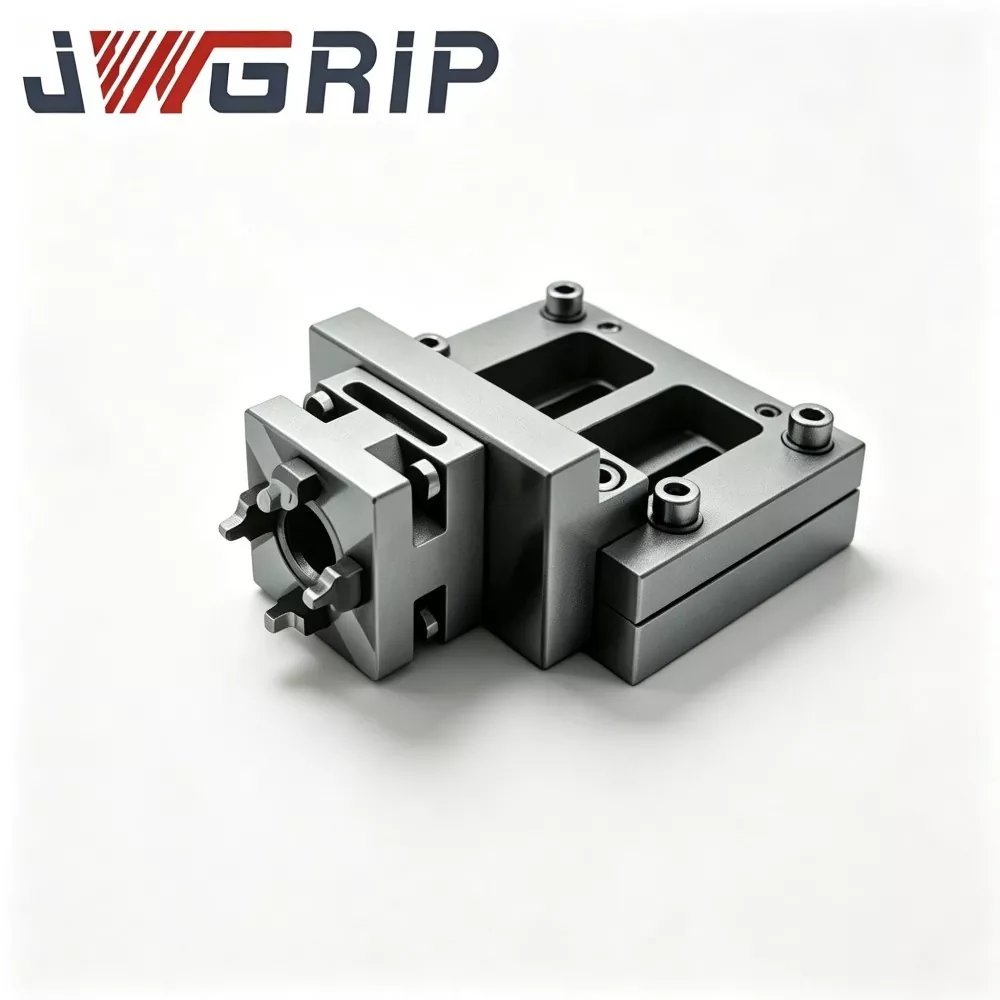
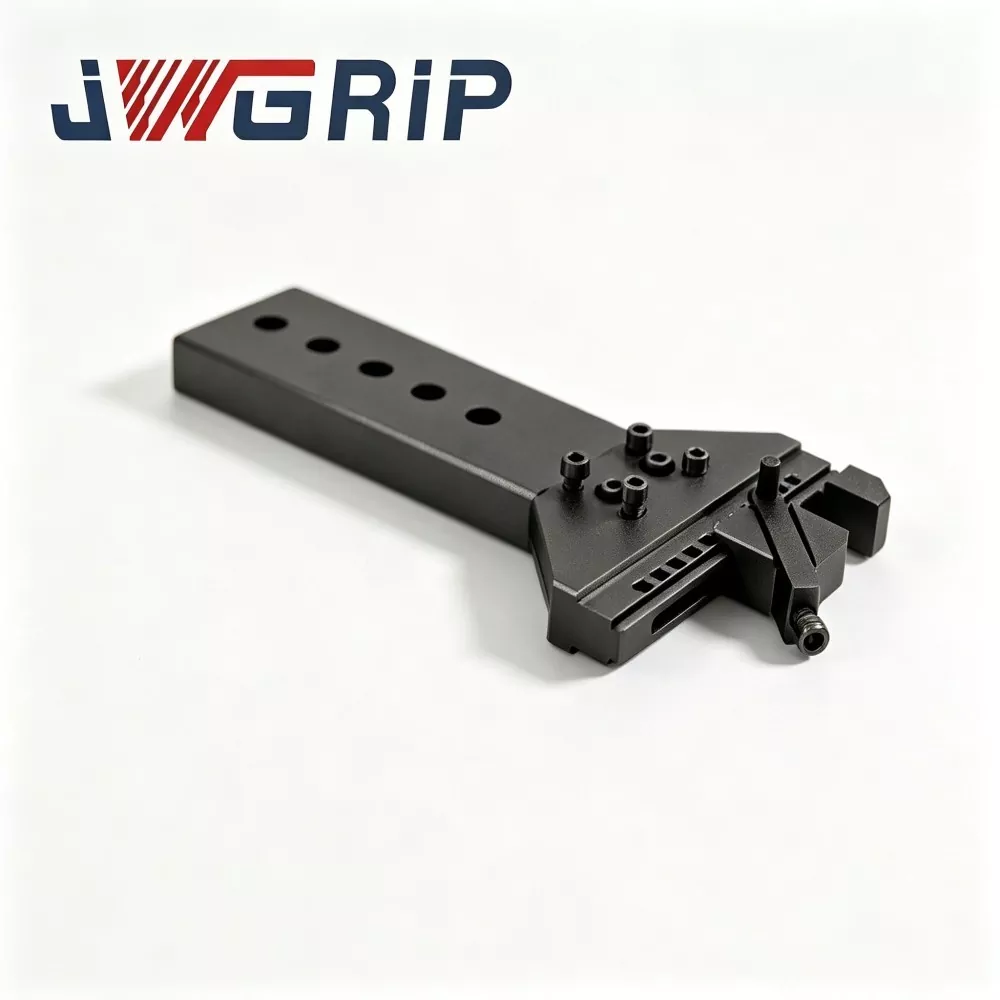
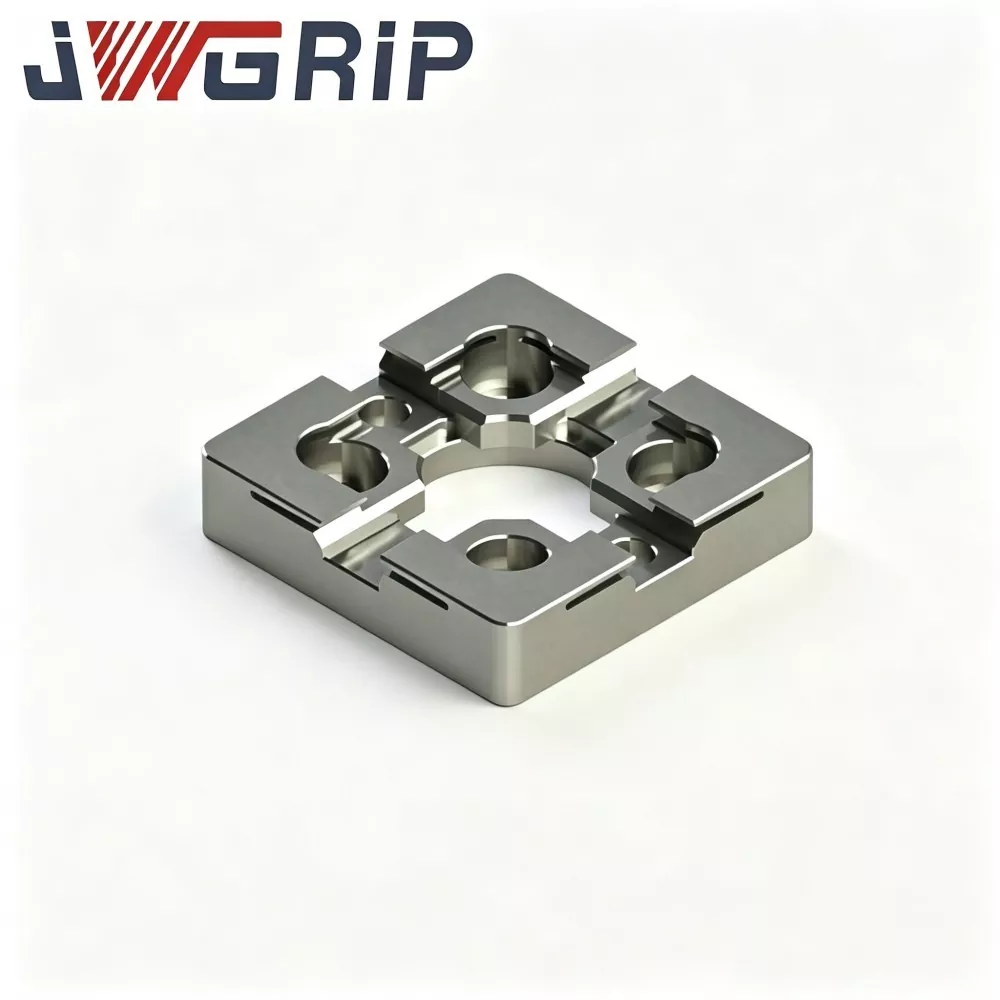
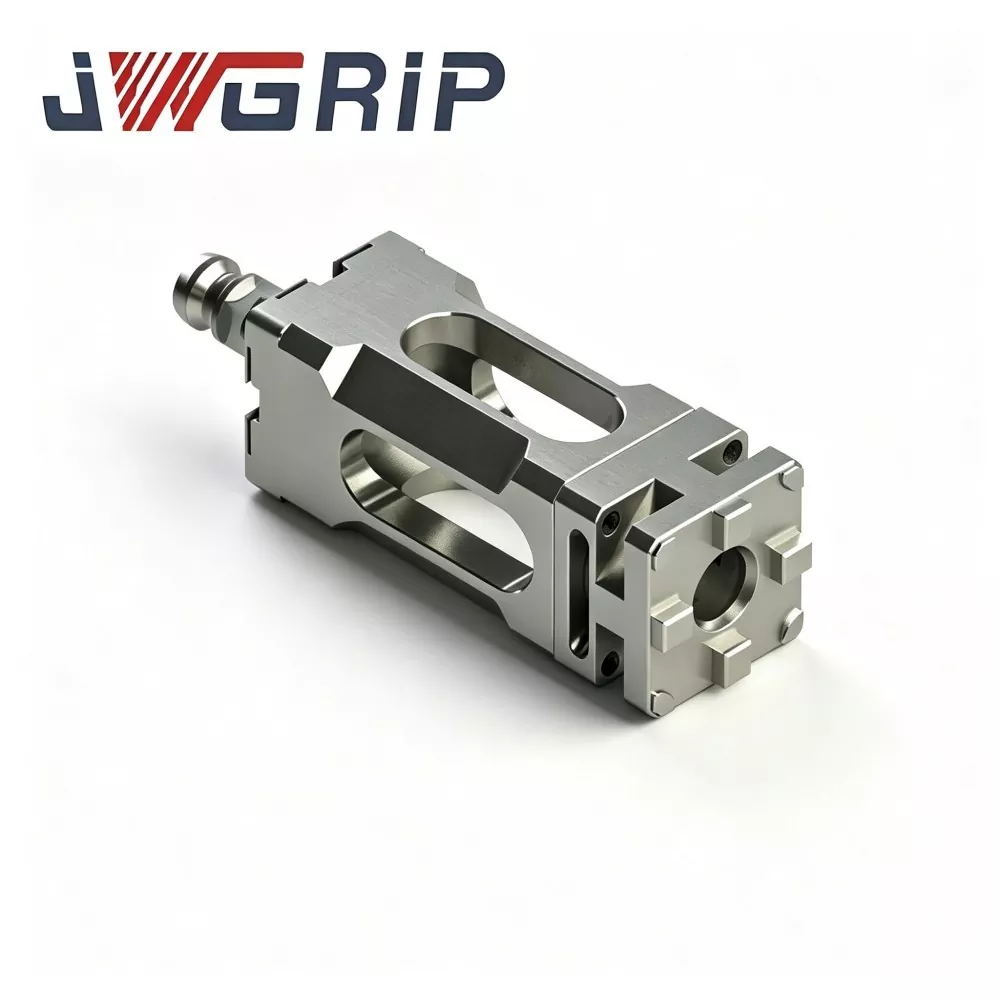
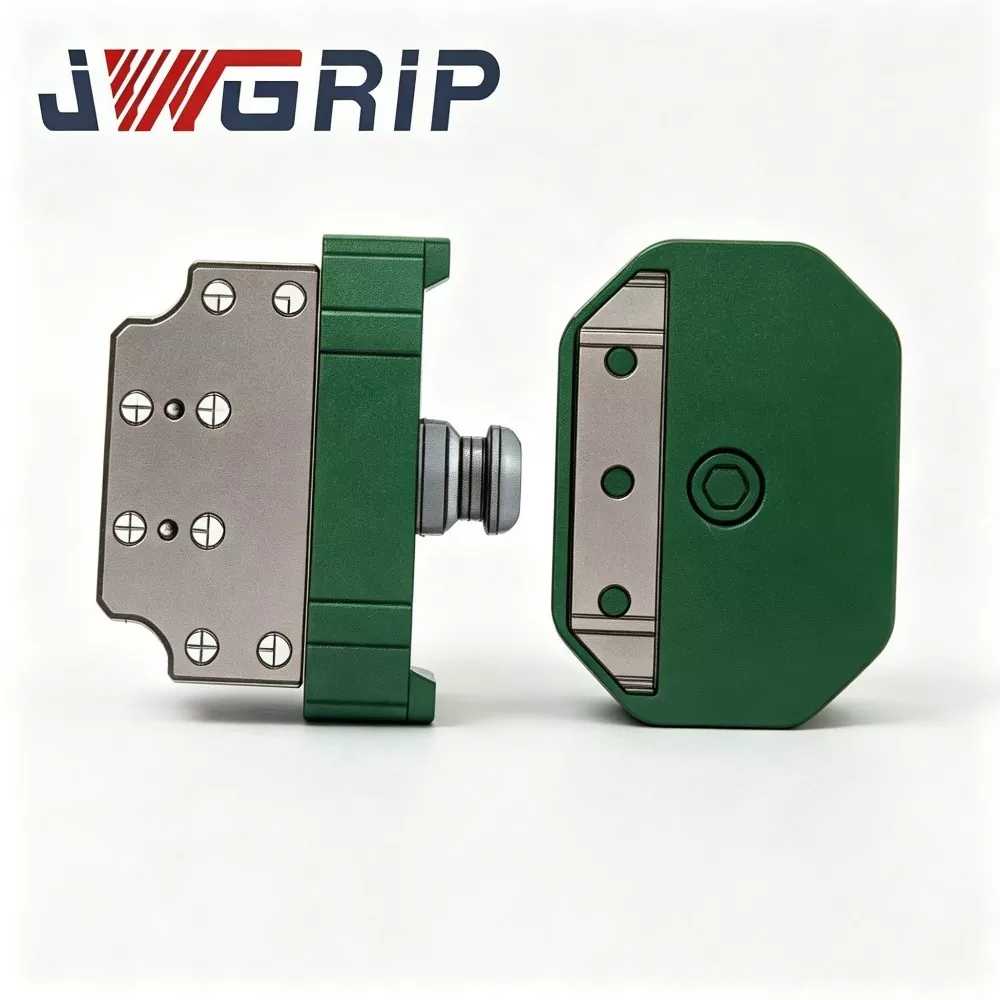
Robot snelwisselbare grijperbakkoppeling
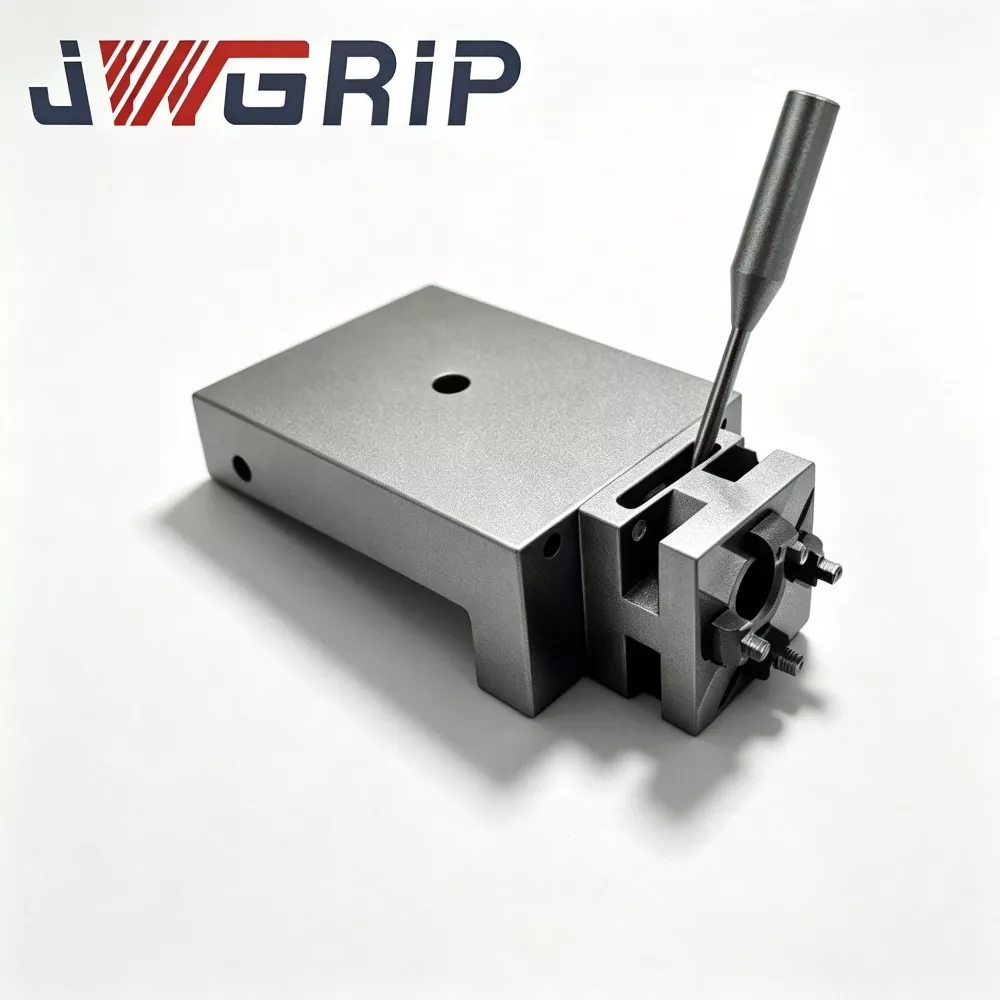
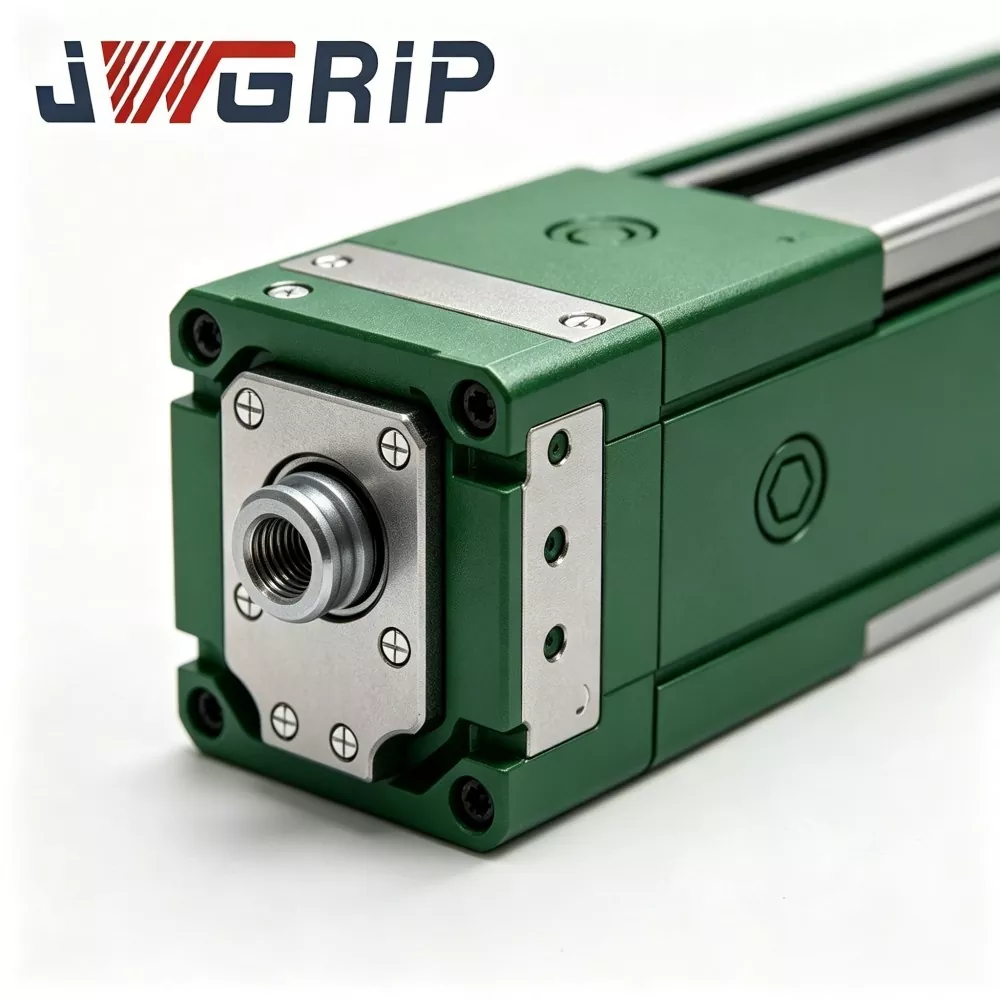
JWGRIP is de fabrikant en leverancier van professionele Robot Quick Change Gripper Tray-koppeling in China. Het is een geavanceerde geïntegreerde robot-eindeffector-schakelcomponent, speciaal ontworpen voor flexibele onbemande geautomatiseerde productielijnen. Het integreert de structurele configuratie van gelegeerd staal met hoge sterkte en het precisieslijpproces in één enkele eenheid, waardoor een volledig automatische robotgereedschapswisseling wordt gerealiseerd zonder handmatige tussenkomst tijdens de vervanging van grijpers, trays en ander eindgereedschap.
Deze hoogwaardige Robot Quick Change Gripper Tray Coupling beschikt over ultra-lage herhalingspositioneringsfouten, uitstekende anti-vermoeidheidsprestaties en ultra-lange levensduur, en ondersteunt automatische vergrendelings- en ontgrendelingssignaalfeedback om te voldoen aan de intelligente bedieningsvereisten van onbemande productie. Elke koppeling wordt strikt vervaardigd door middel van grondstoffeninspectie, CNC-precisiebewerking, professionele warmtebehandeling en oppervlaktehardingsproces en ondergaat uitgebreide prestatietests van het eindproduct en continue verificatie van cyclische belasting, in overeenstemming met de mechanische veiligheidsnormen van CE.
Het levert stabiele en consistente mechanische prestaties in cyclische schakelscenario's op de lange termijn. Het is breed compatibel met industriële robotmodellen van meerdere merken en wordt uitgebreid toegepast in de assemblage van nieuwe energiebatterijen, de productie van 3C-elektronica, de assemblage van auto-onderdelen en intelligente logistieke sorteerwerkplaatsen. Door het ondersteunen van professionele technische tekeningen, advies op locatie en volledige technische begeleiding na verkoop, verkort het effectief de implementatiecyclus van renovatieprojecten voor flexibele robotproductielijnen voor wereldwijde industriële klanten.
Introductie van het kernwerkmechanisme
Robot Quick Change Gripper Tray Coupling is een speciaal robot-end quick-swap interface-onderdeel, voornamelijk gebruikt voor het snel schakelen tussen robotgrijpermodules en materiaaldragende traymodules.
Zonder deze koppeling vereist elke wissel tussen bak en grijper het stilleggen van de productielijn, het handmatig verwijderen van bouten, het aanpassen van het referentiepunt en het kalibreren van de coördinaten. Een enkele gereedschapswissel kan 10 tot 30 minuten in beslag nemen en de Overall Equipment Effectiveness (OEE) van geautomatiseerde lijnen aanzienlijk verminderen.
De koppeling bestaat uit twee kernsamenstellen:
1. Basis aan robotzijde (masterzijde): permanent bevestigd aan robotflens.
2. Adapter aan gereedschapszijde (slavezijde): afzonderlijk gemonteerd op elke grijper en elke lade.
Werkstroom:
1. De robot beweegt naar het dockingstation en brengt de basis aan de robotzijde dicht bij de adapter aan de doelgereedschapzijde (grijper of lade).
2. Perslucht drijft de ingebouwde mechanische blokkeertanden aan, waardoor de mechanische vergrendeling wordt voltooid.
3. Zeer nauwkeurige positioneringspennen en positioneringsgaten zorgen voor een nauwkeurige herhaalde positionering. Ingebouwde pneumatische doorgangen verbinden automatisch gascircuits aan de gereedschapszijde voor vacuüm- of pneumatische grijpertoevoer.
4. Interne sensor stuurt het realtime signaal van de vergrendelingsstatus terug naar het robotbesturingssysteem. De robot voert daaropvolgende verwerkingstaken alleen uit nadat hij een bevestigingssignaal heeft ontvangen dat op zijn plaats is vergrendeld, waardoor wordt voorkomen dat het werkstuk per ongeluk valt als gevolg van onvolledige vergrendeling.
5. Wanneer gereedschapswisseling nodig is, geeft de robot een ontgrendelingssignaal; luchtcircuit laat druk ontsnappen; mechanische vergrendelingstanden ontkoppelen; De robot beweegt weg van het huidige gereedschap en koppelt aan de volgende doeleindeffector.
Bij de meeste algemeen verkrijgbare snelwisselschijven ontbreekt het aan structurele optimalisatie voor afwisselende belastingsomstandigheden met gemengde tray-grijper. Traytooling genereert excentrische belasting over een groot oppervlak, terwijl compacte grijpers geconcentreerde belasting leveren; herhaalde afwisseling versnelt de slijtage van het referentieoppervlak. Gebaseerd op honderden ervaring met retrofitprojecten voor robotstations, optimaliseert JWGRIP de lastverdeling en de datumbeschermingsconstructie van deze koppeling om de positioneringsstabiliteit op lange termijn te behouden onder afwisselende excentrische en geconcentreerde belastingscycli.


Typische operationele pijnpuntenanalyse
Fabrieken die gemengde handling met meerdere tools (tray + grijper) via industriële robots inzetten, ondervinden bij gewone snelwisseloplossingen meestal de volgende knelpunten:
1. Lange stilstand bij het handmatig wisselen van gereedschap. Frequente demontage/montage van bouten, datumaanpassing en herkalibratie van de coördinaten nemen een groot deel van de productietijd in beslag, verminderen de OEE en beperken de uitvoercapaciteit van geautomatiseerde stations.
2. Positienauwkeurigheidsschommelingen veroorzaakt door menselijke handelingen De kwaliteit van de handmatige uitlijning hangt sterk af van de vaardigheid van de operator. Positieafwijkingen stapelen zich op na meerdere gereedschapsvervangingscycli en beïnvloeden de consistentie van de montage.
3. Veiligheidsrisico's in scenario's voor handmatig wisselen van gereedschap Handmatig ingrijpen in de buurt van een bewegend robotuiteinde zorgt voor gevaar voor botsingen en verwondingen tijdens herhaalde gereedschapswisselingen.
4. Voortijdige slijtage van het referentieoppervlak onder wisselende belasting. Snelwisselschijven voor algemeen gebruik zijn ontworpen voor eindeffectoren van één type. De afwisseling tussen grote excentrische laadbakken en grijpers met geconcentreerde lasten versnelt de slijtage van het lokalisatieoppervlak, wat leidt tot een afnemende herhaalnauwkeurigheid en frequent onderhoud.
5. Onvoldoende veiligheidsmechanisme met signaalfeedback Sommige goedkope snelwisseleenheden missen realtime feedback over de vergrendelingsstatus. De robot kan bewegingen uitvoeren onder onvolledige vergrendelingsomstandigheden en ongelukken veroorzaken waarbij het werkstuk valt.
JWGRIP Robot Quick-Change Gripper-Tray-koppeling pakt bovengenoemde pijnpunten aan door middel van vijf kernontwerpmaatregelen: speciale, voor gemengde belasting geoptimaliseerde draagstructuur, mechanisch vergrendelingsantivalmechanisme, realtime sensorfeedback over de vergrendelingsstatus, modulair vervangbare slijtdelen, productmatrix met meerdere graden nominale belasting die 3-120 kg bestrijkt.
Modulesamenstelling
JWGRIP Robot Quick Change Gripper Tray Coupling bestaat uit zes belangrijke functionele modules:
① Master-basismontage aan robotzijde
② Slave-adaptermontage aan gereedschapszijde
③ Mechanisch vergrendelde slottandgroep (anti-valveiligheidsstructuur)
④ Zeer nauwkeurige positioneringsset voor positioneringspen en positioneringsgat
⑤ Geïntegreerde ingebouwde pneumatische doorgang
⑥ Vergrendelingsstatusdetectiesensor en signaaluitvoereenheid
Structurele beschrijving
1. Hoofdbasismontage aan robotzijde Hoofdmontagebasis bevestigd op robotflens; hoogwaardig gelegeerd staal, spanningsvrij behandelde en nauwkeurig geslepen sleutelvlakken. Het draagt samengestelde dynamische belastingen die worden overgedragen door eindeffectoren aan de gereedschapszijde.
2. Slave-adaptersamenstel aan gereedschapszijde Verbindingsplaat aan gereedschapszijde, afzonderlijk geïnstalleerd op elke grijper en elke lade. Komt overeen met master-base wat betreft dockingafmetingen, datumoppervlak en gascircuitinterface.
3. Tandgroep met mechanische vergrendeling Pneumatisch bediende mechanische borgtanden. Realiseert positieve mechanische betrokkenheid na het aanmeren. Zelfs als de pneumatische toevoer per ongeluk uitvalt, blijft de mechanische vergrendeling vergrendeld om te voorkomen dat het gereedschap valt, waardoor wordt voldaan aan de CE-conforme passieve veiligheidsbescherming.
4. Uiterst nauwkeurige positioneringsset voor positioneringspennen en positioneringsgaten Nauwkeurig geslepen positioneringspennen en positioneringsgaten garanderen herhaalpositioneringsprestaties ≤ ± 0,008 mm na elke koppeling. Speciaal geoptimaliseerde dragende bussen vertragen de slijtage veroorzaakt door afwisselende cycli van excentrische belasting en geconcentreerde belasting.
5. Geïntegreerde ingebouwde pneumatische doorgang Ingebouwde afgedichte gascircuitkanalen aan de master- en slave-zijde. Voltooit automatisch de pneumatische verbinding tijdens het aanmeren en levert perslucht voor pneumatische grijpers of vacuümbakken zonder extra externe slangindeling.
6. Sensor voor detectie van slotstatus en signaaluitvoereenheid Ingebouwde sensor detecteert de daadwerkelijke inschakeling van het mechanische slot en stuurt een schakelsignaal naar het robot-PLC-systeem. De bewegingslogica van de robot kan worden geconfigureerd om alleen beweging toe te staan na ontvangst van een “volledig vergrendeld” bevestigingssignaal.
Belangrijkste technische voordelen
1. Voor gemengde ladingen geoptimaliseerde structuur voor scenario's voor afwisselend wisselen van trays en grijpers
De meeste op de markt verkrijgbare snelwisselschijven zijn bedoeld voor eindeffectoren van één categorie. Deze koppeling versterkt de draagring en de busstructuur van de positioneerpen, zodat er regelmatig gewisseld kan worden tussen trays met een groot oppervlak en compacte grijpers. Het vermindert de slijtage van het nulpunt onder wisselende excentrische en geconcentreerde belasting. Geverifieerd door veldprojecten: meer dan 1 miljoen stabiele dockingcycli onder nominale belasting, 24-uurs cyclische productie.
2. ≤ ± 0,008 mm herhaalpositioneringsnauwkeurigheid voor consistentie van de montage
Bevat zeer nauwkeurige gelegeerde lagerhulzen en geslepen positioneerpennen. Na het verwisselen van de tray-gripper hoeven de coördinaten van het robotprogramma niet op grote schaal opnieuw te worden gekalibreerd, waardoor de werklast voor het debuggen van technici op locatie drastisch wordt verminderd. Cruciaal voor scenario's met hoge precisie, zoals het stapelen van nieuwe energiebatterijen en de assemblage van 3C-componenten.
3. Ontwerp met dubbele veiligheid: mechanische zelfvergrendeling + feedback over de status van het elektrische slot
Passieve mechanische vergrendeling houdt de vergrendelingsstatus vast bij onbedoeld verlies van de luchttoevoer om plotseling loskomen van het gereedschap te voorkomen. De robotcontroller kan alleen beweging uitvoeren nadat hij een “volledig vergrendeld” elektrisch feedbacksignaal heeft ontvangen. Dit CE-gecertificeerde dubbele veiligheidsmechanisme elimineert grote veiligheidsrisico's voor onbemande werkplaatsen.
4. Modulaire architectuur met slijtdelen voor goedkoop onderhoud
De belangrijkste verbruiksonderdelen, waaronder positioneerpenhulzen en afdichtringen, hebben een split-modulair ontwerp. Gebruikers kunnen alleen lokale slijtagedelen vervangen zonder de hoofdbasis van de robotflens te demonteren. Verkort de uitvaltijd van apparatuur en verlaagt de onderhoudskosten op de lange termijn. Kits met reserveonderdelen kunnen samen met een offerte voor de hoofdunit worden geleverd.
5. Matrix voor een breed bereik aan nominale belasting en compatibiliteit met meerdere merken robots
Nominale belasting op voorraad van 3 kg - 120 kg. De afmetingen van de montageflens volgen de reguliere normen van de robotindustrie en zijn compatibel met ABB, FANUC, KUKA, YASKAWA en binnenlandse Chinese robotmerken. Ondersteunt de verbinding met vacuümbakken, mechanische grijpers, pneumatische klauwen en andere eindeffectoren. Voor speciale vereisten zijn op maat gemaakte aanpassingen aan de flens, het draagvermogen of de afdichtingsstructuur beschikbaar.
6. Volledige interne productie en volledige technische ondersteuningsservice
Kernprocessen, waaronder het screenen van grondstoffen, warmtebehandeling, precisiebewerking en cyclisch testen van eindproducten, worden voltooid in de JWGRIP-fabriek, zonder uitbesteding van kernprocessen. Het engineeringteam biedt 2D/3D-tekeningen, installatiehandleidingen en suggesties voor parameterinstellingen voor eindgebruikers.
Toepassingsscenario's voor meerdere sectoren
1. Assemblagelijnen voor nieuwe energiebatterijen en energieopslagmodules
In werkplaatsen voor lithium-ionbatterijmodules moet één robot afwisselen tussen een vacuümzuignap voor het transport van de modules en een mechanische grijper voor het vastzetten van de opspanningen. JWGRIP-koppeling realiseert onbemande automatische gereedschapswissel. De duur van het wisselen van gereedschap daalt van handmatig 15 minuten naar automatisch 3 seconden, waardoor de uitvaltijd van de productielijn als gevolg van gereedschapsvervanging aanzienlijk wordt verminderd. Meerdere fabrikanten van energieopslagapparatuur in Zuid-China hebben deze oplossing overgenomen.
2. 3C-productielijnen voor elektronische productassemblage
Voor assemblagestations voor componenten van mobiele telefoons en notebooks werkt de koppeling voor lichte belasting (3-10 kg) samen met kleine materiaalbakken en miniatuur pneumatische grijpers. Uiterst nauwkeurig docken vermijdt assemblageafwijkingen veroorzaakt door gereedschapswisselingen, waardoor een snelle, continue assemblage van elektronische precisiecomponenten wordt ondersteund.
3. Geautomatiseerde assemblagewerkplaatsen voor auto-onderdelen
Voor de productie van auto-onderdelen zijn robots nodig die zowel bulkmateriaaltrays als positioneringsklemgrijpers kunnen hanteren. De koppeling voor middelzware tot zware belasting (25-120 kg) moet regelmatig van gereedschap worden gewisseld.
4. Intelligente logistieke geautomatiseerde sorteerstations
In werkplaatsen voor geautomatiseerde materiaalsortering wisselt de robot af tussen een transportbak voor hele dozen en een pick-grijper voor één stuk. Eén robot realiseert een multifunctionele bediening, waardoor de totale investering in geautomatiseerde sorteersystemen wordt verlaagd.
Kader voor productieworkflow en kwaliteitscontrole
JWGRIP implementeert het ISO 9001:2015 kwaliteitsmanagementsysteem in de hele productieketen. De interne uitrusting omvat CNC-bewerkingscentra, hogetemperatuur-warmtebehandelingsovens, precisieslijpmachines, metallografische inspectie-instrumenten, uitgebreide testbanken met cyclische belasting en zoutsproeitestfaciliteiten. Alle bewerkingen van kerncomponenten worden intern afgewerkt in plaats van dat er afgewerkte, uitbestede onderdelen worden aangekocht.
Volledige productieworkflow:
1. Inspectie van binnenkomende grondstoffen: staafmateriaal van gelegeerd staal ontvangt analyse van de chemische samenstelling en hardheidstests; niet-conforme grondstoffen worden afgewezen voordat ze in productie gaan.
2. CNC-voorbewerking en nabewerking: vormgeven van het hoofdgedeelte, de behuizing van de positioneringspen en de componenten met vergrendeltanden via uiterst nauwkeurige CNC-apparatuur.
3. Vacuüm warmtebehandeling en oppervlakteharding: de belangrijkste dragende componenten ondergaan afschrikken en temperen om de hardheid en anti-slijtage prestaties te verbeteren.
4. Precisieslijpprocessen: kritische referentieoppervlakken en paspengaten worden fijn geslepen om te voldoen aan strikte eisen op het gebied van maattolerantie en oppervlakteruwheid.
5. Componentmontage en inbedrijfstelling van pneumatische circuits: Monteer borgtanden, afdichtingselementen en sensoreenheden; voer de luchtdichtheidstest van het interne gascircuit uit.
6. Volledig functionele cyclische belastingstest: elke voltooide koppeling voert duizenden keren een cyclische simulatie uit met vergrendeling en ontgrendeling onder nominale belasting; de nauwkeurigheid van de herhaalde positionering, de luchtdichtheid en de betrouwbaarheid van de signaalfeedback verifiëren; niet-gekwalificeerde eenheden worden geretourneerd voor herbewerking.
7. Eindinspectie en lasermarkering: afmetingscontrole, uiterlijkinspectie, certificeringsmarkering; gekwalificeerde producten gaan het magazijn voor afgewerkte goederen binnen om te worden opgeslagen.
Onderhoudsbegeleiding
1. Dagelijkse visuele inspectie: Controleer vóór elke productieshift visueel de referentieoppervlakken, het werkgebied van de vergrendeltanden en de afdichtingsringen op spanen, vuil of mechanische impactschade. Verwijder vreemde verontreinigingen met droge perslucht.
2. Op cyclische telling gebaseerde onderhoudstrigger: Inspecteer bij continue productie van 24 uur de positioneringspenhulzen en afdichtingsringen elke 300.000 dockingcycli. Referentieoppervlakken reinigen en anti-slijtagevet aanbrengen. Vervang verbruiksartikelen als er krassen of duidelijke slijtage optreden. Verkort het onderhoudsinterval in een werkplaats met veel stof.
3. Herinneringen voor niet gebruiken: verbied toepassingen met te hoge belasting. Verbied gewelddadige botsingen tussen master-base en slave-adapter. Demonteer de interne mechanische borgtandconstructie niet zonder professionele technische begeleiding.
4. Bescherming tegen langdurig stationair draaien: Reinig de hele koppelingseenheid, breng antiroestvet aan op referentieoppervlakken en slottandoppervlakken; bewaren in een droge, stofdichte kast.
After-sales
1. Online technische begeleiding op afstand met betrekking tot installatie, inbedrijfstelling en probleemoplossing ter plaatse.
2. Volledige gebruiks- en onderhoudsdocumentatie die bij elke inkooporder wordt geleverd.
3. Technisch advies op technisch niveau voor OEM-maatwerkprojecten: aanpassing van de flensafmetingen, upgrade van de afdichtingsstructuur, aanpassing van speciale belastingswaarden enz.
4. Bespreekbare betaalde technische service op locatie beschikbaar voor projectgebaseerde bestellingen met een groot volume.
5. Onafhankelijke levering van reserveonderdelen voor positioneringspenhulzen, afdichtringen en andere draagbare componenten, ter ondersteuning van vervanging ter plaatse door technici aan de klantzijde.
6. Beschrijving van de garantie: 2 jaar garantie op niet-verbruikbare structurele hoofdcomponenten onder correcte installatie en werkomstandigheden bij nominale belasting. Slijtonderdelen (afdichtringen, paspenhulzen) zijn uitgesloten van de gratis garantie. Schade veroorzaakt door onjuiste montage, overbelasting, door de mens veroorzaakte botsing of chemische corrosie buiten de specificaties valt niet onder de garantie.
Referentie voor inkoop en projectevaluatie
Kernwaarde van JWGRIP Robot Quick Change Grijperbakkoppeling: speciaal geoptimaliseerde wisselende dragende structuur met gemengde bakjesgrijper, ≤ ± 0,008 mm herhaalpositioneringsnauwkeurigheid, mechanische vergrendeling + elektrisch signaal met dubbel veiligheidsmechanisme, modulair vervangbare slijtdelen, multi-grade belastingsmatrix en OEM-custom-engineeringmogelijkheden. Het lost de belangrijkste knelpunten in automatiseringsstations op: lange stilstand van handmatige gereedschapswissels, door de mens veroorzaakte positioneringsafwijkingen, veiligheidsrisico's van handmatige interventie, versnelde datumslijtage onder wisselende excentrische en geconcentreerde belasting, onvolledige vergrendelingsveiligheidsbescherming.
Herinneringen voor projectevaluatie:
1. Bevestig de werkelijke afmeting van de robotflens en de vereiste nominale belasting (denk aan de dynamische impactbelasting, niet alleen aan het statische gewicht van de eindeffector). Reserveer voldoende veiligheidsmarge.
2. Gereedschapswisselobjecten verduidelijken: vermeld het aantal grijpers en trays die moeten worden uitgerust met slave-adapters aan de gereedschapszijde.
3. Controleer de kwaliteit en drukstabiliteit van de persluchtbron in de werkplaats; beveel een combinatie van luchtfilterdrukregelaar aan als de druk ernstig fluctueert.
4. Bevestig de status van de robot-PLC IO-bron voor ontvangst van het slotstatussignaal. JWGRIP biedt gratis documentatie over elektrische interfaces.
5. Standaard voorraadversies zorgen voor een snelle levering; adopteer OEM-custom-engineeringservice voor speciale flens-, speciale afdichtings- of speciale belastingsvereisten.
Veelgestelde vragen
Vraag 1: Kan deze koppeling een volledig automatische gereedschapswisseling voltooien zonder handmatig werk?
Ja. Robot Quick Change Gripper Tray Coupling ontvangt pneumatisch besturingssignaal van het robotsysteem en voltooit automatisch het vergrendelen/ontgrendelen. Logica voor het wisselen van gereedschap kan in het robotprogramma worden geïntegreerd. Houd er rekening mee dat u het bijbehorende gereedschapsopslagrek moet configureren voor inactieve grijpers en trays.
Vraag 2: Is herkalibratie van de coördinaten elke keer vereist na het verwisselen van de lade en de grijper?
Deze koppeling bereikt een herhaal-positioneringsnauwkeurigheid van ≤±0,008 mm onder correcte installatieomstandigheden. Grootschalige herkalibratie van coördinaten is niet nodig; Bij de eerste inbedrijfstelling is een kleine verfijning acceptabel.
Vraag 3: Kan het zich aanpassen aan niet-standaard aangepaste robotflensafmetingen?
De standaardversie komt overeen met de reguliere robotflensspecificaties. Voor niet-standaard flensvereisten dient u een tekening in voordat u de bestelling plaatst; OEM-bewerking op maat van de afmetingen van de montage-interface kan worden gerealiseerd.
Vraag 4: Wat gebeurt er als de persluchttoevoer wordt onderbroken tijdens de beweging van de robot?
De ingebouwde mechanische zelfvergrendelende structuur zorgt ervoor dat de vergrendeltanden zelfs zonder luchtdruk in elkaar grijpen, waardoor ongelukken waarbij gereedschap valt wordt voorkomen. Ontgrendelingsactie kan alleen plaatsvinden als zowel het ontgrendelingssignaal EN een geldige luchtdruk aanwezig zijn.
Vraag 5: Wat zijn de belangrijkste onderhoudsitems voor langdurige continu-cyclische productie?
Belangrijkste werkzaamheden: nulpuntoppervlakken en slottandgebied reinigen; inspecteer de afdichtingsringen en paspenhulzen door middel van cyclische tellingen; bijvullen van anti-slijtagevet; vervang verbruiksartikelen zodra er duidelijke slijtage optreedt. Verkort de onderhoudscyclus voor werkplaatsen met veel stof.
Gerelateerde categorie
Stuur onderzoek
Contact informatie
-
Adres
Nr. 44, Daning Entrepreneurship Road, Humen Town, Dongguan City, provincie Guangdong, China
-
Tel
-
E-mail
Welkom bij het sturen van onderzoek naar JWGRIP. Ons professionele technische en verkoopteam zorgt voor een gratis armatuurselectie, een oplossingsontwerp op maat en een nauwkeurige offerte.
Nieuwsaanbevelingen