- Thuis
- Over ons
- Producten
- Toepassingen
- Nieuws
- Downloaden
- Onderzoek verzenden
- Neem contact met ons op
Nederlands
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
Betrouwbare fabrikant van de UPC Zero Point Positioning-serie voor uiterst nauwkeurige werkstukopspanning
Als industriële OEM & ODM-leverancier van de UPC Zero Point Positioning Series,JWGRIPvoert structurele iteratie, mechanische validatie en massaproductie uit voor op robots afgestemde pallets, magnetische positioneringsbases en mechanische verbindingsarmen. Deze robot-compatibele lokalisatiehardwaresuite is speciaal gebouwd voor fabrikanten die de robotische materiaalverwerkingscapaciteit willen uitbreiden zonder hun bestaande CNC-machinebasis te herzien. Naast dit hardwareportfolio kunnen compatibele toolingresultaten worden behaald in combinatie metZero Point-palletserieen Zero Point Clamping Chuck-serie, die hybride handmatige en automatische lokalisatieworkflows over de hele werkvloer vormen. Alle belangrijke paringsafmetingen volgen strikt de uniforme interfacestandaarden om naadloze interoperabiliteit tussen series te garanderen.
Knelpunt in de toepassing
Veel conventionele nulpunthardwaresets zijn puur ontwikkeld voor handmatige laad- en loswerkzaamheden. Als fabrieken robotarmen toevoegen voor onbemande productie, lopen ze al snel tegen praktische obstakels aan. Standaardpallets hebben geen speciale mechanische grijpfuncties, gewone klauwplaten kunnen door robots geleverde pallets niet stabiel ontvangen en operators krijgen te maken met extra aanpassingswerk om oude hardware geschikt te maken voor robotstations.
Wat als u op hetzelfde machinestation flexibel wilt schakelen tussen handmatige bediening en robotbediening? Veel vroege automatiseringsoplossingen dwingen werkplaatsen om permanent één modus te kiezen. Ofwel draait u volledig automatisch en verliest u de snelle handmatige tussenkomst, ofwel blijft u bij handmatig laden en geeft u het productiepotentieel op.
Hoe vermijdt u dure volledige hardwarevervanging bij het achteraf inbouwen van robots op bestaande machines? Volledige vervanging van alle pallets en klauwplaten leidt tot zware kapitaalverspilling. Veel productiemanagers zijn op zoek naar modulaire add-on-hardware die naast hun huidige zero-point-infrastructuur kan bestaan. Dat is precies waar deze serie tastbare praktische waarde biedt
Modulaire gereedschapscomponenten
UPC Zero Point Pallet met Power Chuck: Deze geïntegreerde palleteenheid bevat ingebouwde krachtige klemcomponenten. Ontworpen voor het direct grijpen en plaatsen van robots, waarbij extra tussenliggende adapters worden verwijderd. Het kan direct worden overgedragen door mechanische armen en op zijn plaats worden vergrendeld zonder menselijke aanraking, waardoor het zeer geschikt is voor continue verwerking van batchonderdelen onder onbewaakte omstandigheden.
UPC Magnetic Zero Point Pallet: Het maakt gebruik van magnetisch ondersteunde lokalisatielogica die verschilt van puur mechanische vergrendelingssystemen. Magnetische voorpositionering houdt de pallet op zijn plaats voordat de formele mechanische vergrendeling in werking treedt. Deze voorpositiefunctie voorkomt effectief dat de pallet wegglijdt of verschuift tijdens snelle robotbewegingen en snelle overdrachtsacties. Het presteert opmerkelijk goed voor dunwandige werkstukken en lichtgewicht armatuurconstructies.
UPC-scharnierarm voor robot-snelwisselgereedschapswisselaar: Deze koppelingsarm fungeert als het mechanische uitvoerende uiteinde gemonteerd op robotflenzen en voert grijp-, hef- en transportacties uit voor doelpallets. De structurele afmetingen zijn nauwkeurig afgestemd op het buitenprofiel van pallets uit de UPC-serie, waardoor het risico op verkeerd grijpen en vallen tijdens snelle robotcycli wordt vermeden.
UPC-centreersegmenten voor nulpuntspansysteem: deze centreersegmenten fungeren als verwisselbare positioneringshulpcomponenten. Ze stellen de nulpunttolerantie nauwkeurig af wanneer pallets en klauwplaten aan de machinezijde op elkaar aansluiten, waardoor kleine assemblageafwijkingen worden gecompenseerd die ontstaan tijdens langdurig gebruik in de werkplaats. Ze verlengen de bruikbare levensduur van de gehele lokalisatieset.
Voorbereidingen en regels voor het wisselen van hybride laadmodus
Welke voorbereidingen moeten worden getroffen voor het schakelen tussen gemengde modi?
Houd uniforme datumstandaarden aan voor zowel door robots bediende UPC-pallets als handmatig bediende pallets afkomstig van de Zero Point Pallet-serie. Identieke trekboutspecificaties garanderen fysieke uitwisselbaarheid op dezelfde boorhouder aan de machinezijde.
Aan welke bedieningsregels moet aandacht worden besteed tijdens het wisselen van modus?
Bij het overschakelen van robotproductie naar handmatige aanpassing hoeven operators de spantang aan de machinezijde niet te demonteren of aan te passen. Ze vervangen alleen de robotgeoriënteerde pallets uit de UPC-serie door gewone handmatig geladen pallets. Er zijn geen hermetingen of nulpuntresetwerkzaamheden vereist.
Op welke verborgen risico's moet u letten bij gemengde workflows?
Let op de gewichtslimieten bij het grijpen van robots. Het totale gewicht van de werkstukken en de opspaninrichting mag de nominale belasting van de UPC-scharnierarm voor robot-snelwisselgereedschapswisselaar niet overschrijden. Overbelasting zal positioneringsdrift en mechanische vervorming veroorzaken.
Prestatie-evaluatie
Nauwkeurigheid van robotische herhaalde overdracht: het gaat niet alleen om de statische positioneringsnauwkeurigheid na vergrendeling. Je moet ook de positieafwijking onderzoeken die ontstaat tijdens het hele proces van het grijpen, heffen, verplaatsen en plaatsen van de robot. Kleine afwijkingen tijdens de overdracht zullen na meerdere verwerkingscycli uitgroeien tot duidelijke maatfouten.
Aanpasbaarheid aan de omgeving van magnetisch ondersteunde constructies: Voor werkplaatsen gevuld met snijspanen op ijzerbasis hebben palletmodellen van het magnetische type effectieve spaanafstotende ontwerpen nodig om te voorkomen dat ijzerresten zich aan magnetische oppervlakken hechten en de vlakheid van de locatie vernietigen.
Anti-impactprestaties met mechanische structuur: plaatsingsacties met robothanden zorgen voor een bepaalde contactimpact. De structurele sterkte van hardware moet frequente herhaalde schokken absorberen zonder permanente vervorming van de referentievlakken.
Materiaal- en vakmanschapkenmerken
De belangrijkste structurele lichamen zijn gemaakt van hoogwaardig, geblust gelegeerd staal. De belangrijkste contactoppervlakken ondergaan precisieslijpprocessen in meerdere stappen. Palletconstructies van het magnetische type doorstaan herhaaldelijk verouderingstests met magnetische krachtverzwakking, om ervoor te zorgen dat de magnetische voorpositiecapaciteit na duizenden werkcycli stabiel blijft.
Alle componenten uit de UPC Zero Point Positioning-serie behouden de interface-compatibiliteit met de Zero Point Clamping Chuck-serie. Fabrieken hoeven de bestaande klauwplaten aan de machinezijde niet weg te gooien bij de introductie van pallets die geschikt zijn voor robots. Bestaande hardware-assets kunnen blijven functioneren in de nieuwe geautomatiseerde productie-indeling.
Niet-standaard aanpassingsondersteuning omvat de afmetingen van de grijpgroef, aanpassing van de magnetische krachtintensiteit en de afmetingen van de montageflens van de koppelingsarm, aangepast aan verschillende reguliere flensnormen van robotmerken op de markt.
Dagelijks onderhoud
Robotgeoriënteerde lokalisatiehardware zal niet alleen bij eenvoudige installatie volledige prestaties leveren. Het dagelijks beheer moet een combinatie zijn van het afstemmen van robotbewegingsparameters, regelmatige spaanreiniging op magnetische oppervlakken en periodieke inspectie van de gewrichtsspeling van de verbindingsarm. Zelfs hoogwaardige modulaire hardware brengt verborgen risico's met zich mee als routinematige onderhoudsstappen worden overgeslagen. Veel gevallen van ondermaatse prestaties bij automatiseringsprojecten zijn het gevolg van verwaarloosde dagelijkse inspecties en niet van defecten aan de hardware zelf.

- View as
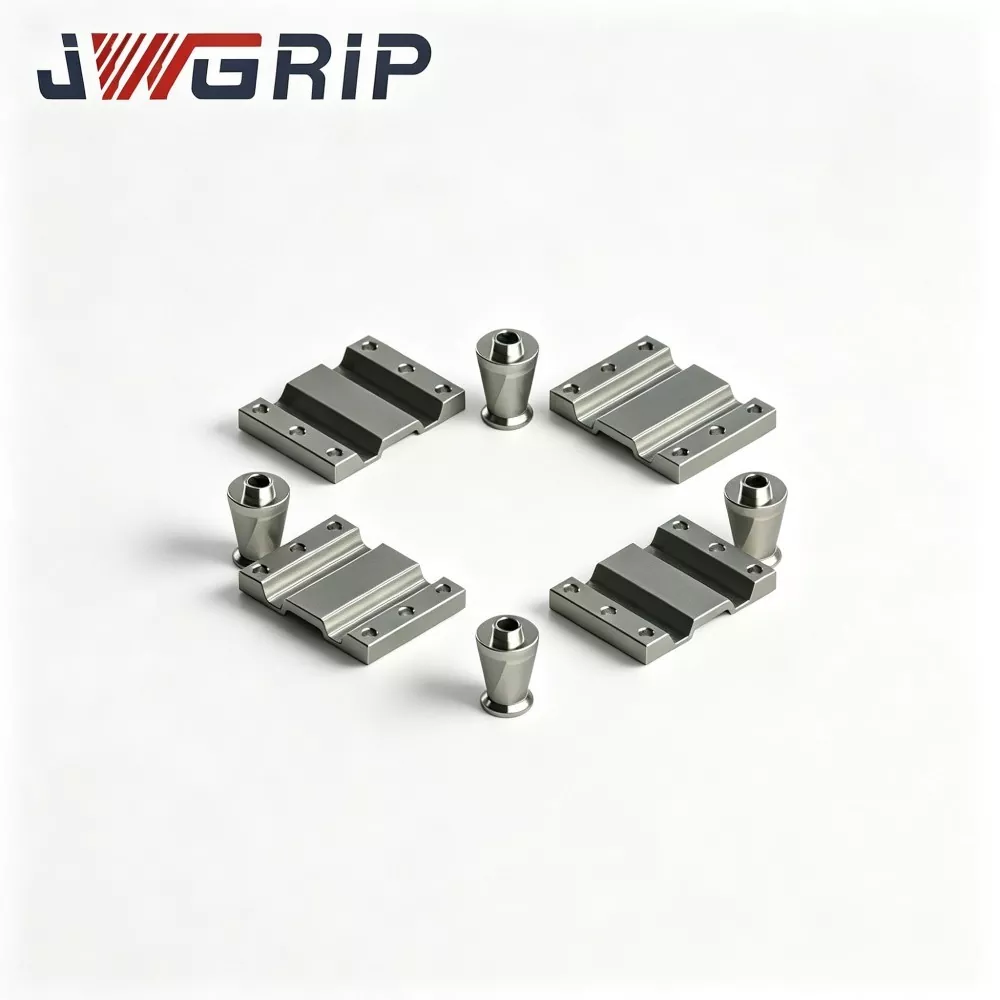
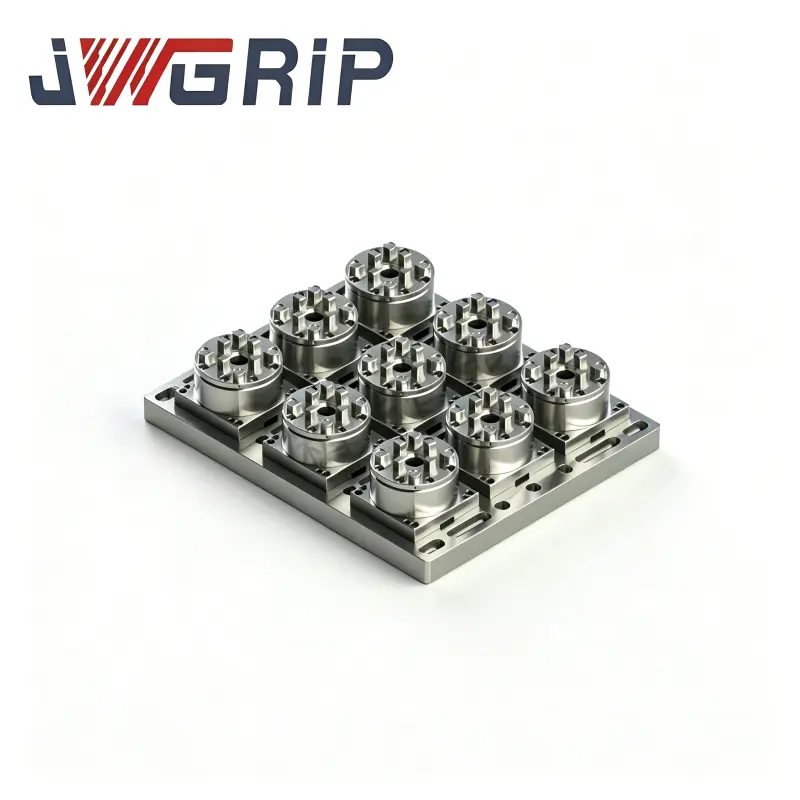
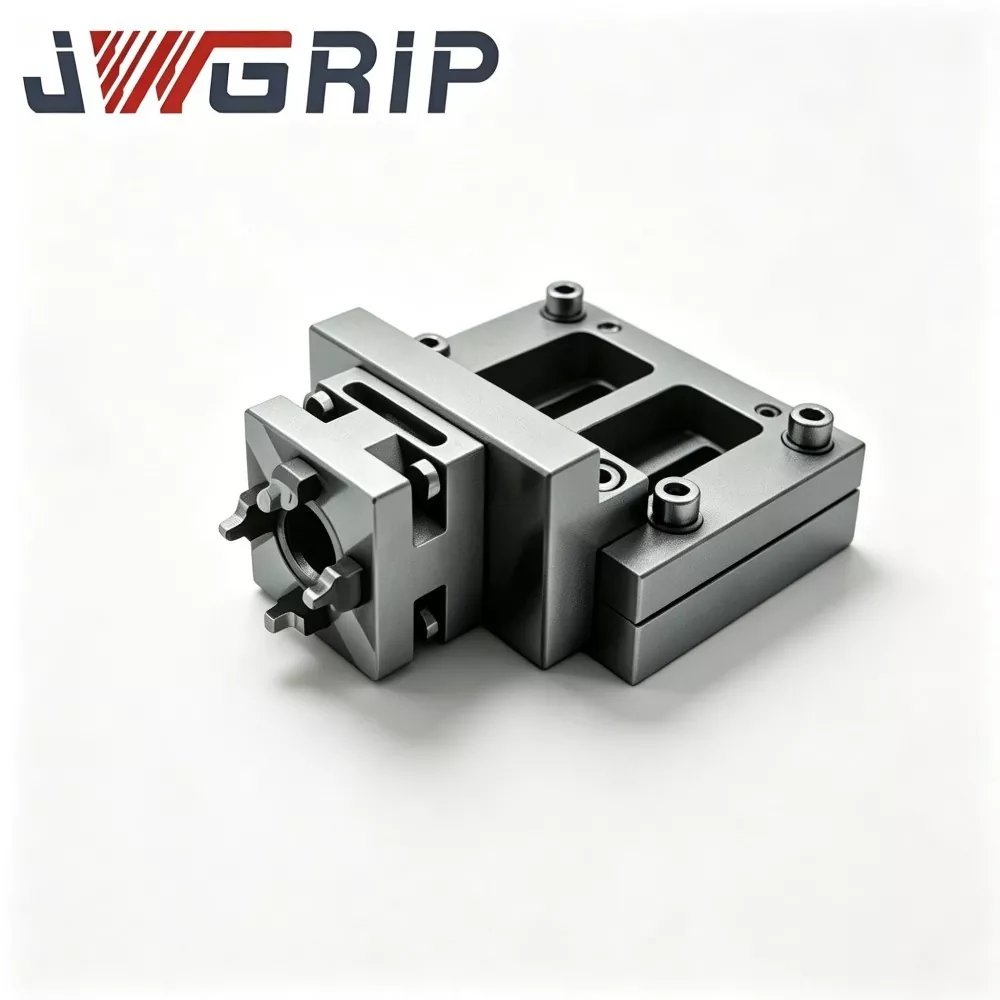
UPC centreersegmenten voor nulpuntspansysteem
JWGRIP is de professionele fabrikant en leverancier van op maat gemaakte UPC-centreersegmenten voor nulpuntspansystemen in China, met standaardspecificaties volledig op voorraad. Als essentieel ondersteunend toebehoren, professioneel ontworpen voor UPC-nulpuntspansystemen, dienen deze centreersegmenten als kernaanpassings- en onderhoudscomponenten voor nulpuntspaneenheden. Door gebruik te maken van gelegeerde staalmaterialen met een hoge hardheid en gestandaardiseerde precisieverwerkingstechnologie, kunnen ze direct worden aangepast aan alle UPC-standaard nulpuntklauwplaten zonder extra hulpaccessoires, ter ondersteuning van gestandaardiseerde assemblage en aangepaste aanpassingen om te voldoen aan de uiteenlopende eisen voor het matchen van armaturen en het upgraden van apparatuur.
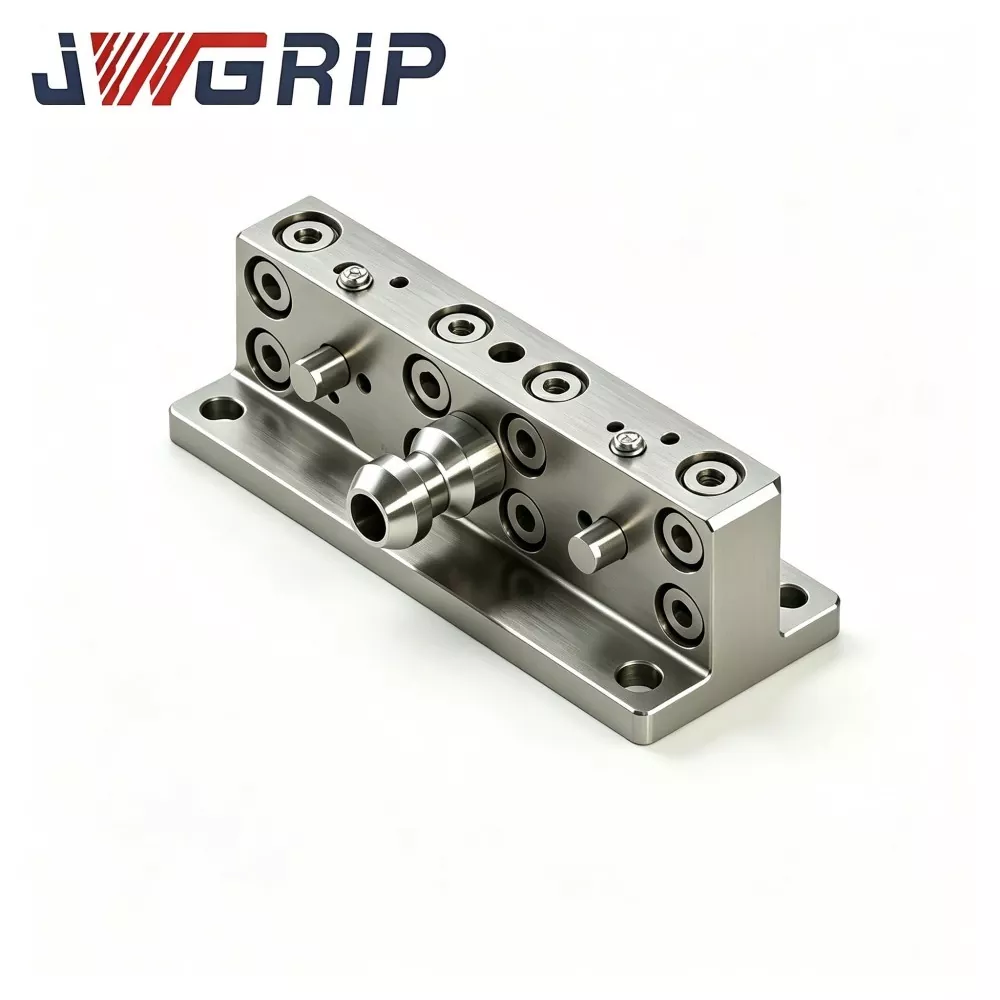
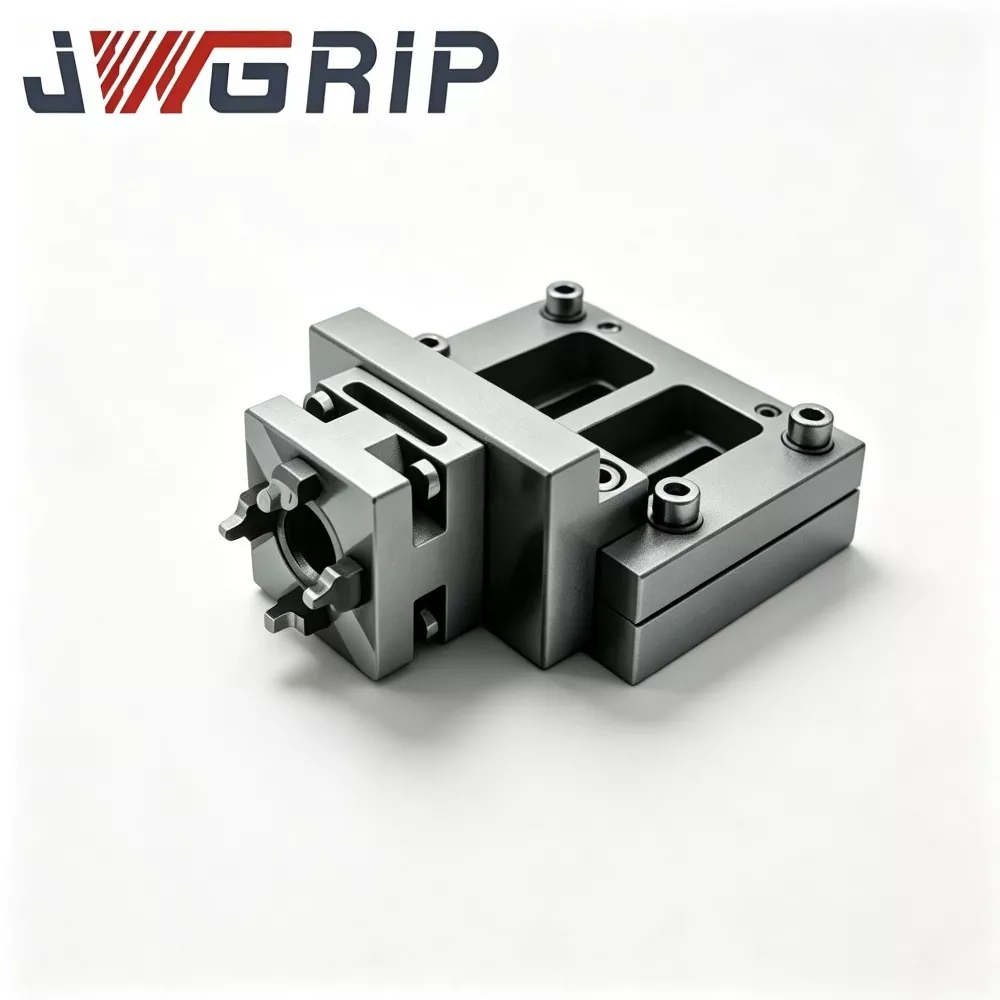
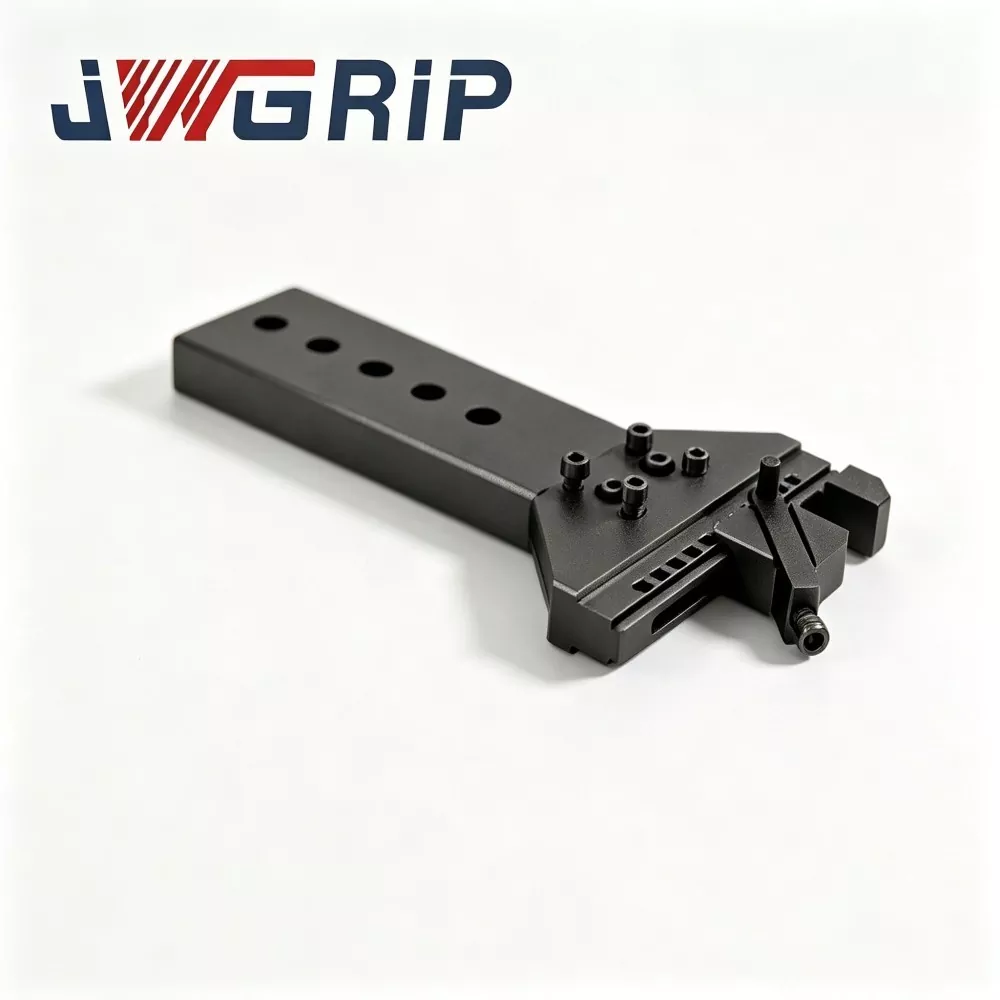
UPC scharnierarm voor robot-snelwisselgereedschapswisselaar
JWGRIP is een professionele OEM-exporteur van de UPC-scharnierarm voor robot-snelwisselgereedschapswisselaar in China. Het is een structureel verbindingsonderdeel dat speciaal is ontworpen voor automatische robotarmatuurwissel en onbemande CNC-flexibele productiecellen. Deze geoptimaliseerde scharnierarm, die fungeert als het belangrijkste krachtoverbrengingsmedium tussen roboteindeffector en UPC-nulpuntpalletsets, realiseert mechanische vergrendeling en ontgrendeling van nulpuntpallets puur door beweging van de robotas, waardoor de noodzaak voor extra pneumatische en hydraulische hulpaandrijvingen wordt geëlimineerd.
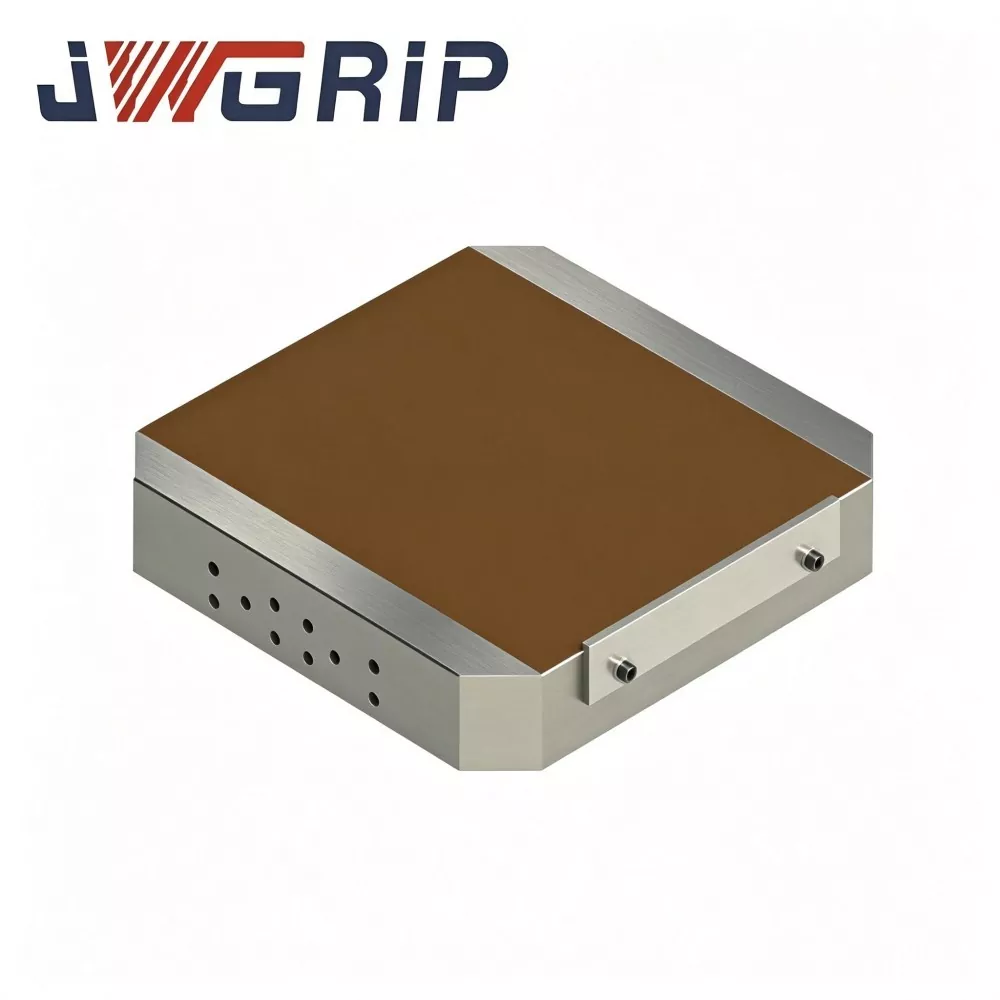
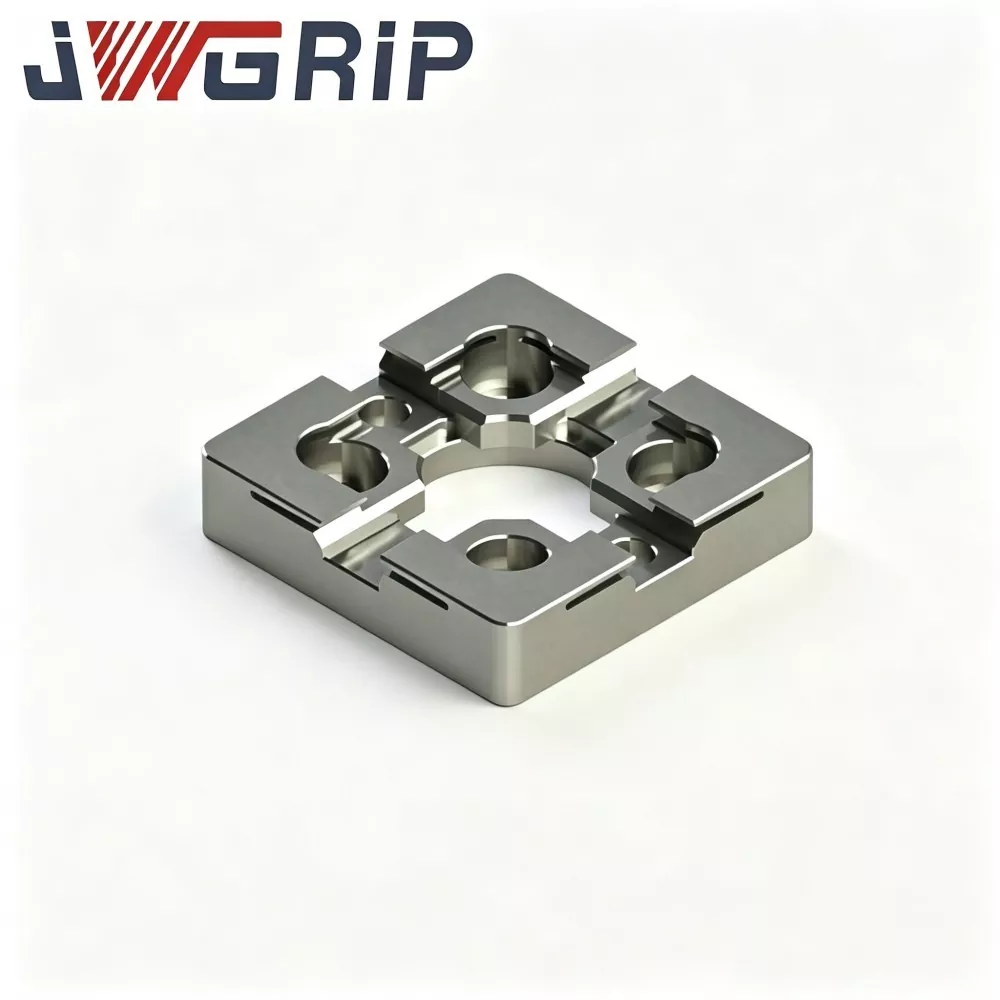
UPC magnetische nulpuntpallet
JWGRIP is een professionele exporteur en fabrieksgroothandel in China, die UPC Magnetic Zero Point Pallet levert en op maat gemaakte hoogefficiënte klemoplossingen levert voor CNC-frees-, slijp- en EDM-werkplaatsen. Deze geïntegreerde palleteenheid combineert de standaard UPC nulpunt-snelwisselpositioneringsconstructie met een krachtige permanentmagneetklauwplaat, waardoor de fysieke grenzen van traditionele mechanische klembekken worden doorbroken.
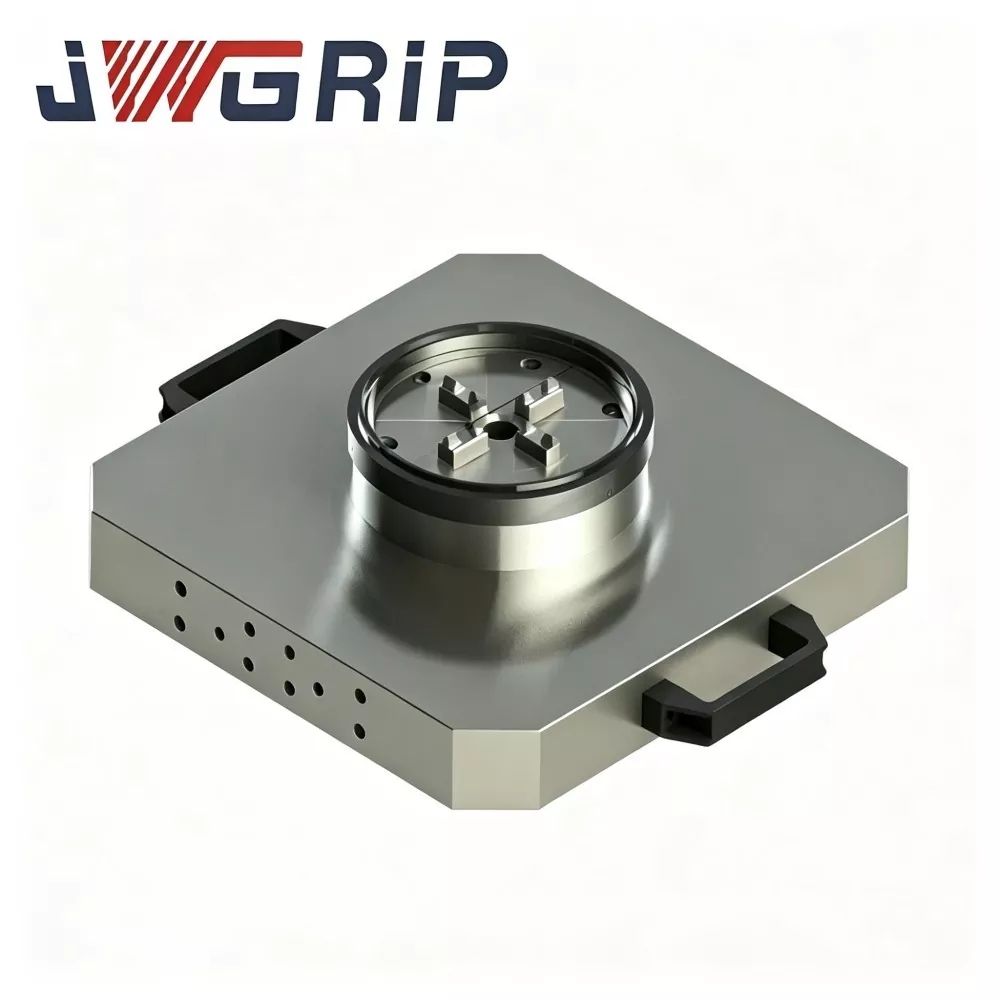
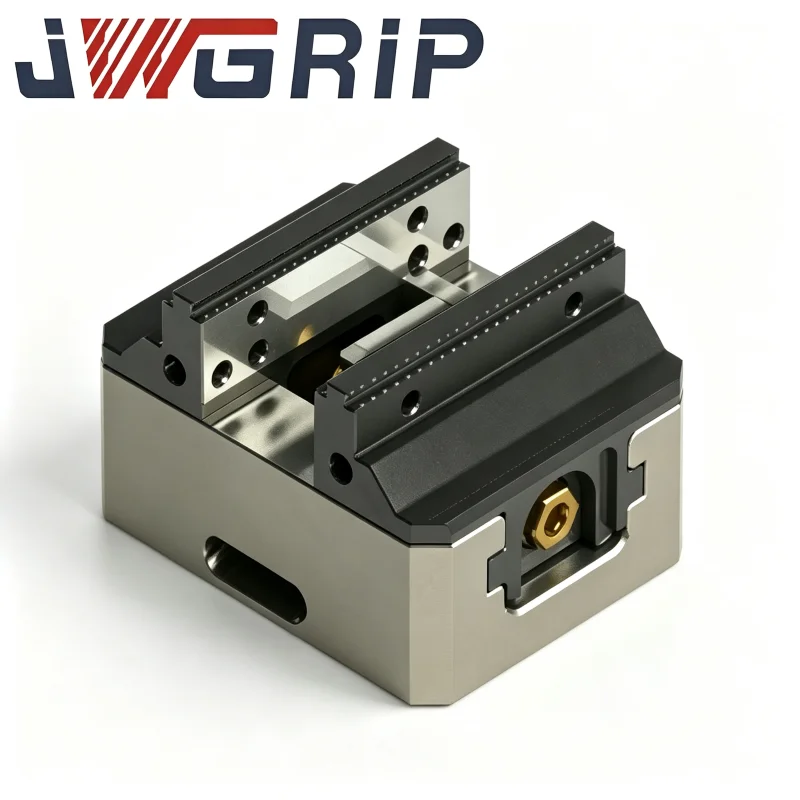
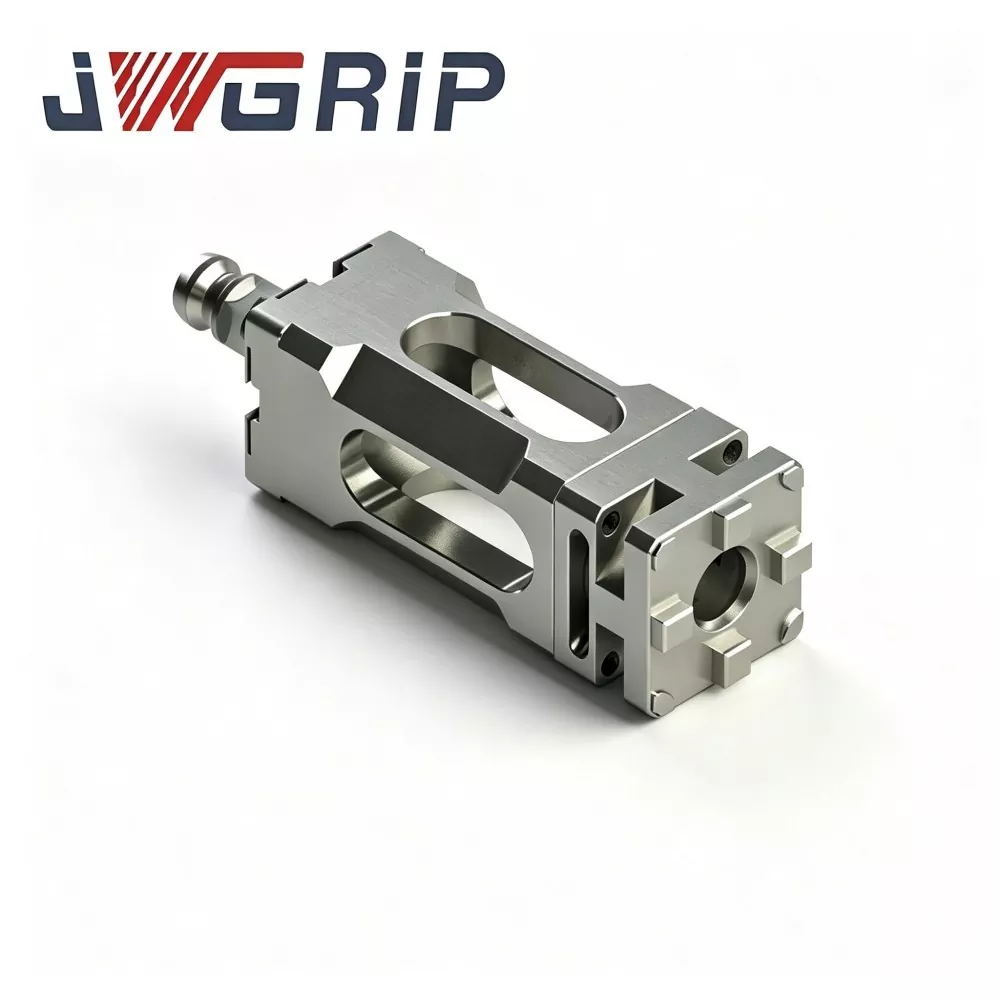
UPC Zero Point-pallet met elektrische spantang
JWGRIP is de fabrikant en leverancier van de professionele UPC Zero Point Pallet met Power Chuck in China. Het is een zeer nauwkeurige geïntegreerde kleminrichting, op maat gemaakt voor moderne draai-frees-composietmachines en verticale bewerkingscentra. Dit product integreert op innovatieve wijze het UPC-standaard nulpuntvergrendelingsmechanisme en de elektrische spantang in een monolithische palletstructuur, waardoor de noodzaak voor afzonderlijke aanschaf en montage ter plaatse van nulpuntbasis en onafhankelijke spantangaccessoires wordt geëlimineerd.
JWGRIP is een professionele UPC nulpuntpositioneringsserie fabrikant en leverancier in China. Wij heten u van harte welkom bij de groothandel in producten van hoge kwaliteit tegen een concurrerende prijs vanuit onze fabriek.
Nieuwsaanbevelingen