- Thuis
- Over ons
- Producten
- Toepassingen
- Nieuws
- Downloaden
- Onderzoek verzenden
- Neem contact met ons op
Nederlands
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

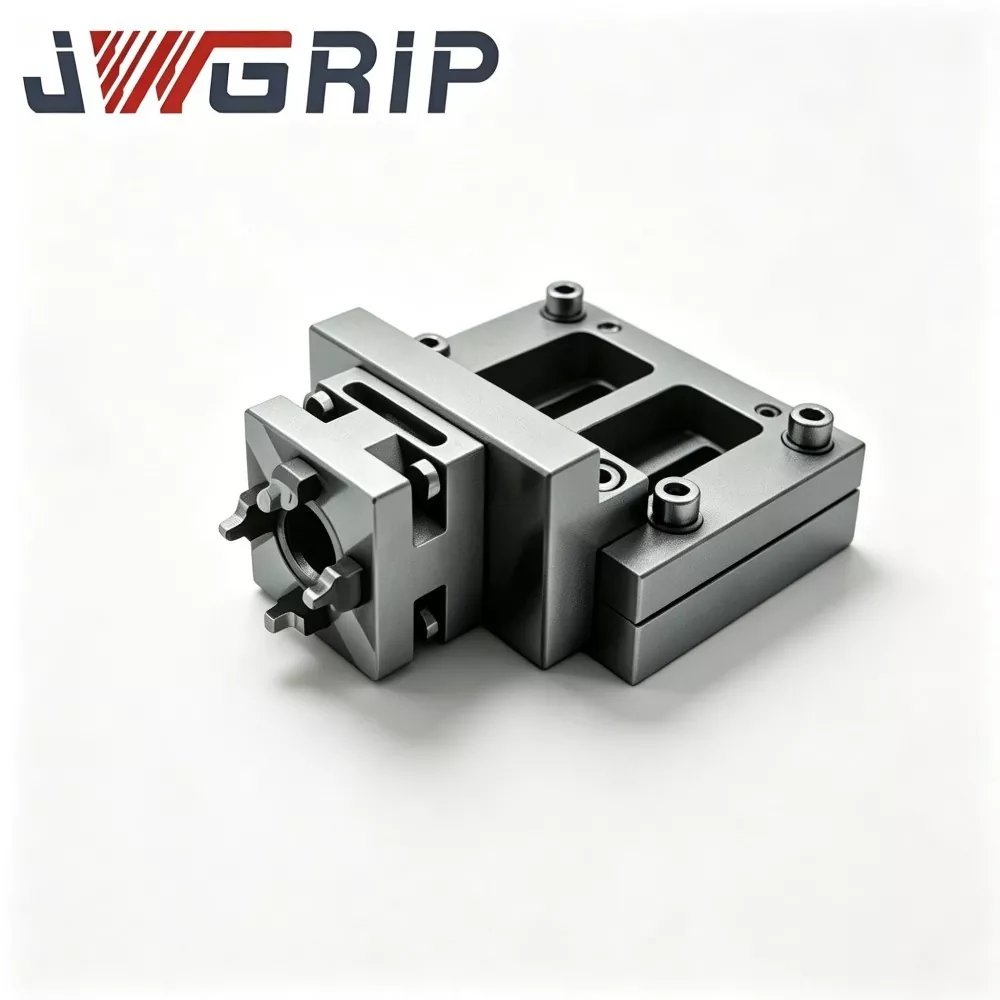
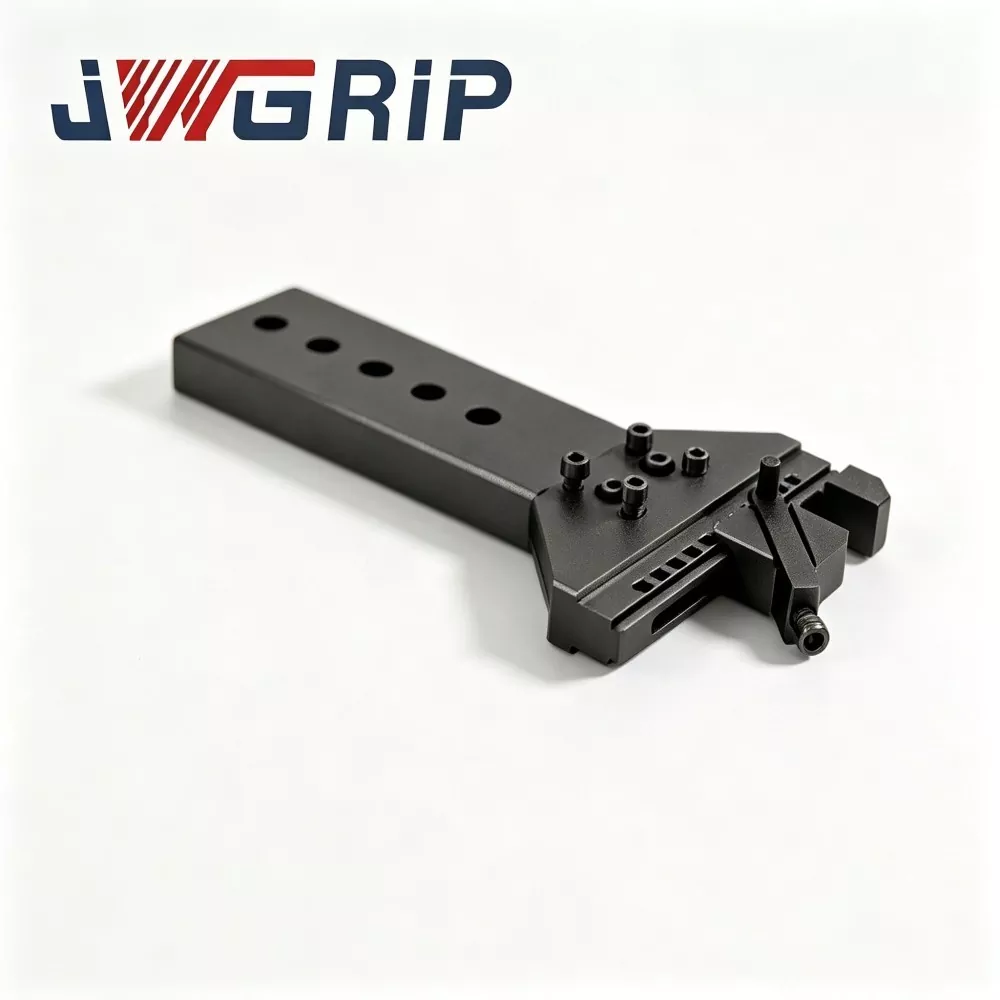
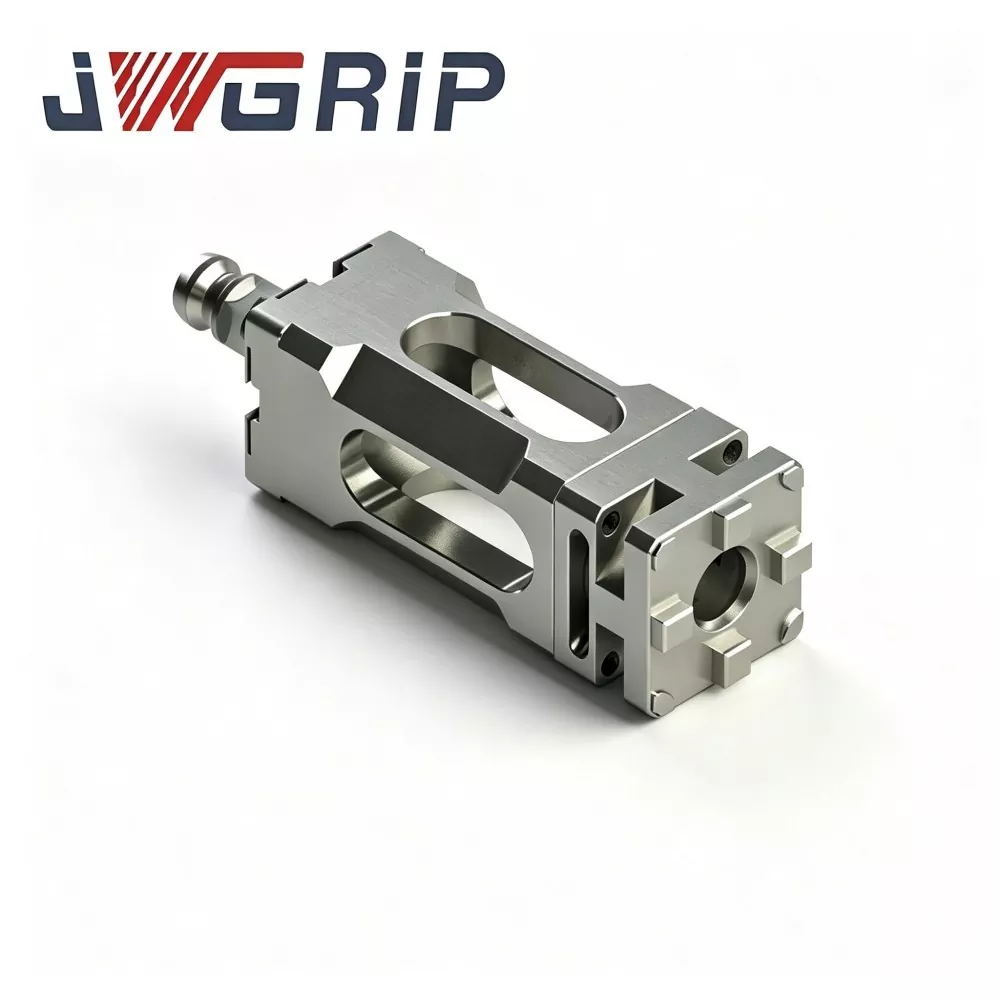

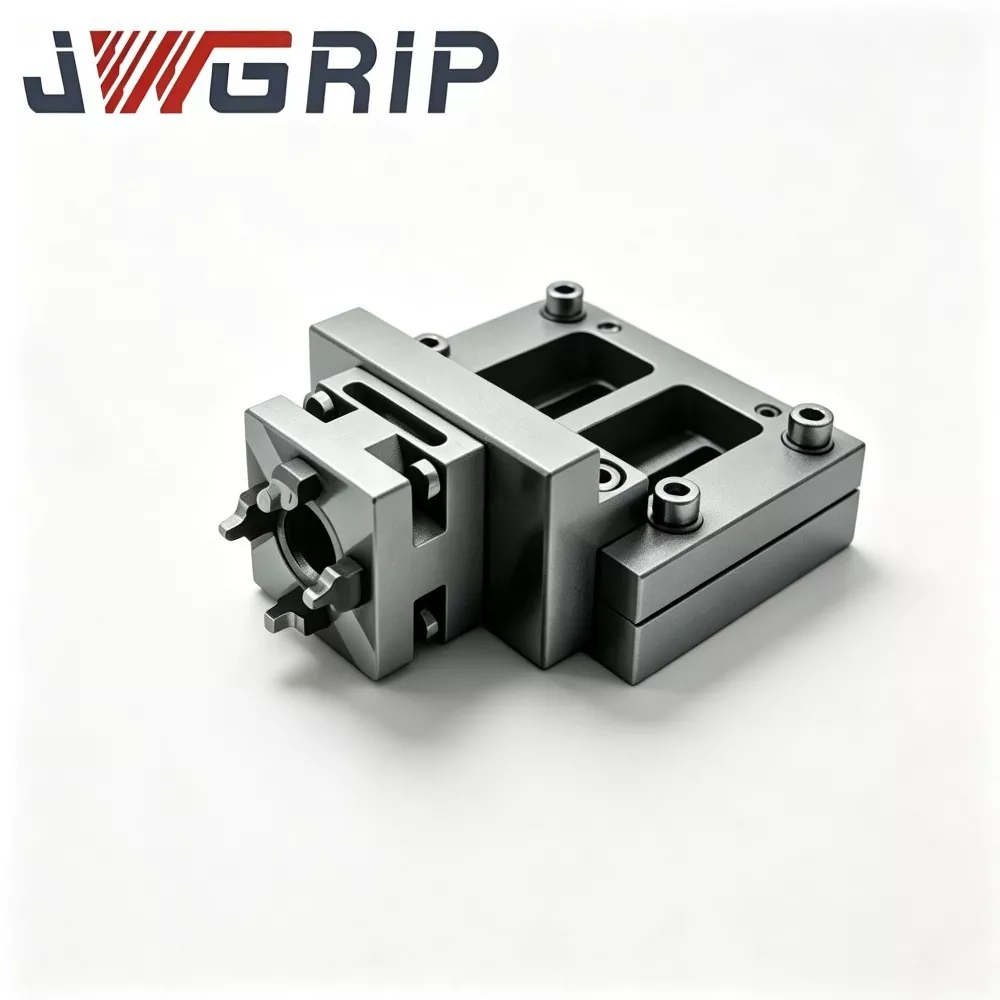
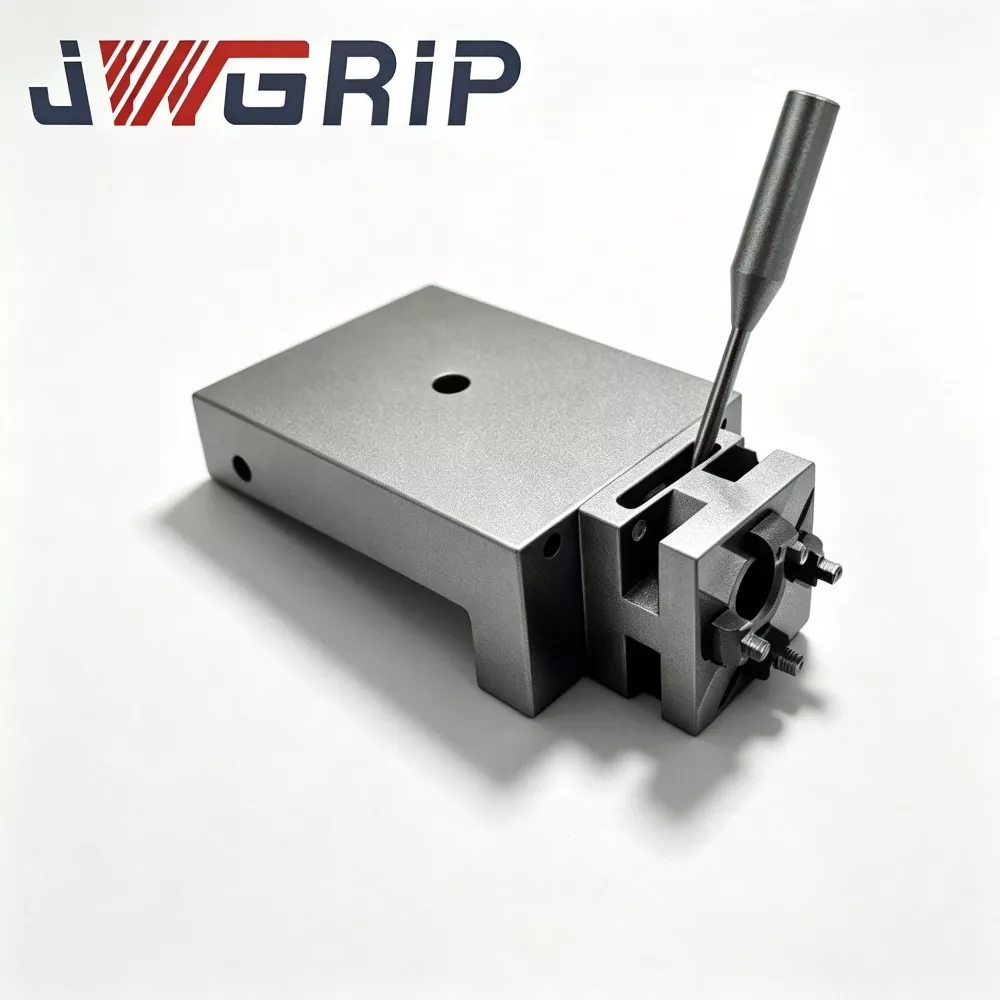
UPC scharnierarm voor robot-snelwisselgereedschapswisselaar
JWGRIP is een professionele OEM-exporteur van de UPC-scharnierarm voor robot-snelwisselgereedschapswisselaar in China. Het is een structureel verbindingsonderdeel dat speciaal is ontworpen voor automatische robotarmatuurwissel en onbemande CNC-flexibele productiecellen. Deze geoptimaliseerde scharnierarm, die fungeert als het belangrijkste krachtoverbrengingsmedium tussen roboteindeffector en UPC-nulpuntpalletsets, realiseert mechanische vergrendeling en ontgrendeling van nulpuntpallets puur door beweging van de robotas, waardoor de noodzaak voor extra pneumatische en hydraulische hulpaandrijvingen wordt geëlimineerd.
De UPC-scharnierarm voor robot-snelwisselgereedschapswisselaar maakt gebruik van een zeer nauwkeurige, geoptimaliseerde mechanische scharnierverbindingsstructuur, die lineaire beweging van de robot omzet in stabiele en betrouwbare palletklem- en ontgrendelingsactie. Het product is vervaardigd uit hoogwaardig gelegeerd constructiestaal en ondergaat na de ruwe bewerking een strikte spanningsontlastende behandeling om interne verwerkingsstress te elimineren en structurele stabiliteit op lange termijn te garanderen.
De scharniergewrichtsoppervlakken zijn afgewerkt met precisieslijpen, waardoor een soepele cyclische beweging van het scharnier en een uitstekende slijtvastheid mogelijk zijn. Uitgerust met een zwevende compensatiefunctie kan de koppelarm kleine herhaalde positioneringsfouten absorberen tijdens het aanmeren van de robot, waardoor het vastlopen van componenten en structurele schade veroorzaakt door kleine uitlijningsafwijkingen effectief worden vermeden. Het wordt op grote schaal toegepast in geautomatiseerde CNC-productiecellen en verlichte productiewerkplaatsen en verbetert de stabiliteit en continuïteit van onbemande palletuitwisselingsoperaties met een lange cyclus aanzienlijk.
Traditionele robotpalletwisseloplossingen
1. De meeste oplossingen zijn afhankelijk van externe luchtcilinders of hydraulische actuatoren die op robotflenzen zijn gemonteerd om de nulpuntvergrendeling en -ontgrendeling te voltooien. Dit verhoogt het gewicht aan het uiteinde van de arm, vereist een extra lay-out van de gas-vloeistofleidingen en vergroot de risico's op lekkage en defecten.
2. In geautomatiseerde productiecellen met hoge dichtheid interfereren buitensporige perifere pijpleidingen met de bewegingstrajecten van de robot en verkleinen ze de effectieve werkruimte.
3. Eenvoudige, stijve verbindingsarmen kunnen kleine positieverschuivingen tijdens het aankoppelen van de robot niet compenseren. Een kleine verkeerde uitlijning van de positionering veroorzaakt abnormale spanning, mechanisch vastlopen en zelfs permanente schade aan nulpuntpalletvergrendelingsstructuren, waardoor de uitvaltijd van apparatuur voor productie zonder verlichting toeneemt.
Kernontwerpvoordelen
· Vervaardigd uit hoogwaardig gelegeerd constructiestaal en bewerkt met een spanningsverlichtende behandeling na het ruw bewerken om door snijden veroorzaakte interne spanningen te verwijderen
· De contactoppervlakken van de scharnierverbindingen worden nauwkeurig geslepen om een soepele cyclische verbindingsbeweging en lagere slijtage van de componenten te garanderen
· Ingebouwde zwevende koppelingsfunctie absorbeert kleine uitlijningsfouten veroorzaakt door herhaalde positioneringstolerantie van de robot tijdens het aanmeren
· De acties voor het vergrendelen en ontgrendelen van pallets worden volledig aangedreven door de beweging van de robotas, waardoor hulphardware met vloeistofkracht wordt geëlimineerd
· Direct compatibel met standaard nulpuntpallets uit de UPC-serie
Feedback van meerdere geautomatiseerde celintegrators bevestigt dat deze verbindingsarm de opstellingen aan het einde van de arm van de robot stroomlijnt, de hoeveelheid perifere hulponderdelen vermindert en de betrouwbaarheid van het automatisch wisselen van pallets versterkt bij langdurige productie zonder toezicht.
Toepassingswaarde
Als een mechanische overgangsuitvoeringscomponent voor snelwisseleenheden voor roboteindeffectoren, is de JWGRIP UPC-scharnierarm voor robotsnelwisselgereedschapswisselaar speciaal gebouwd om te combineren met UPC-standaard robotsnelwisselgereedschapswisselaars. Het lost de uitdagingen op het gebied van compensatie van zwenkovergangen en fijnafstelling van de houding op tussen gereedschapsmagazijnen en eindeffectoren van robots.
Tijdens de automatische gereedschapswisselingscycli van de robot zijn positioneringsafwijkingen vrijwel onvermijdelijk, veroorzaakt door de positioneringstolerantie van het robotgewricht, de installatie-offset van het gereedschapsmagazijn en de doorbuiging van de armatuur onder eigen gewicht. Stijve vaste verbindingsstructuren zullen zware, harde schokken veroorzaken bij het aanmeren.
Klein gevolg: slijtage van de positioneerpen van de snelwisselplaat en vastlopen van de docking
Ernstige gevolgen: schade aan de robotreductor, vernieling van de interne snelwisselmechanismen, verkorte levensduur van het hele snelwisselsysteem
Conventionele starre verbindingen hebben een nulhoek-zwevende compensatiecapaciteit, wat extreem strenge eisen stelt aan de nauwkeurigheid van de installatie van de armatuur. Zelfs een kleine verkeerde uitlijning van de montage zal tijdens de projectimplementatie een defect aan het dockingstation en mechanische blokkering veroorzaken.
De JWGRIP-scharnierarm maakt gebruik van een speciale scharnier-zwaai-koppelingsarchitectuur. Terwijl de hoge algehele structurele stijfheid behouden blijft, levert het een instelbare zwevende compensatie:
Offsetpositieafwijking tijdens het aanmeren en bufferen van mechanische slagkracht
Versoepel de precisievereisten voor robots en snelwisselaars
Realiseer een zelfaanpassende uitlijning van gereedschapsdocking en soepele bewegingen van de robot voor het vastgrijpen en loslaten
Breng de lichtgewichtspecificatie en mechanische sterkte in evenwicht om te voldoen aan de eindbelastingslimieten van de robot
UPC-scharnierarm voor robot-snelwisselgereedschapswisselaar wordt veel gebruikt voor de overgang van gereedschap naar magazijn, draaischakeling van meerdere gereedschappen en automatische palletpick-and-place-taken. Het vermindert de werklast voor foutopsporing op locatie en verhoogt de stabiliteit en levensduur van de snelwisselworkflows van robots. Het dient als een essentieel mechanisch verbindingsaccessoire voor het bouwen van JWGRIP UPC-compatibele robotsnelwisselwerkstations.
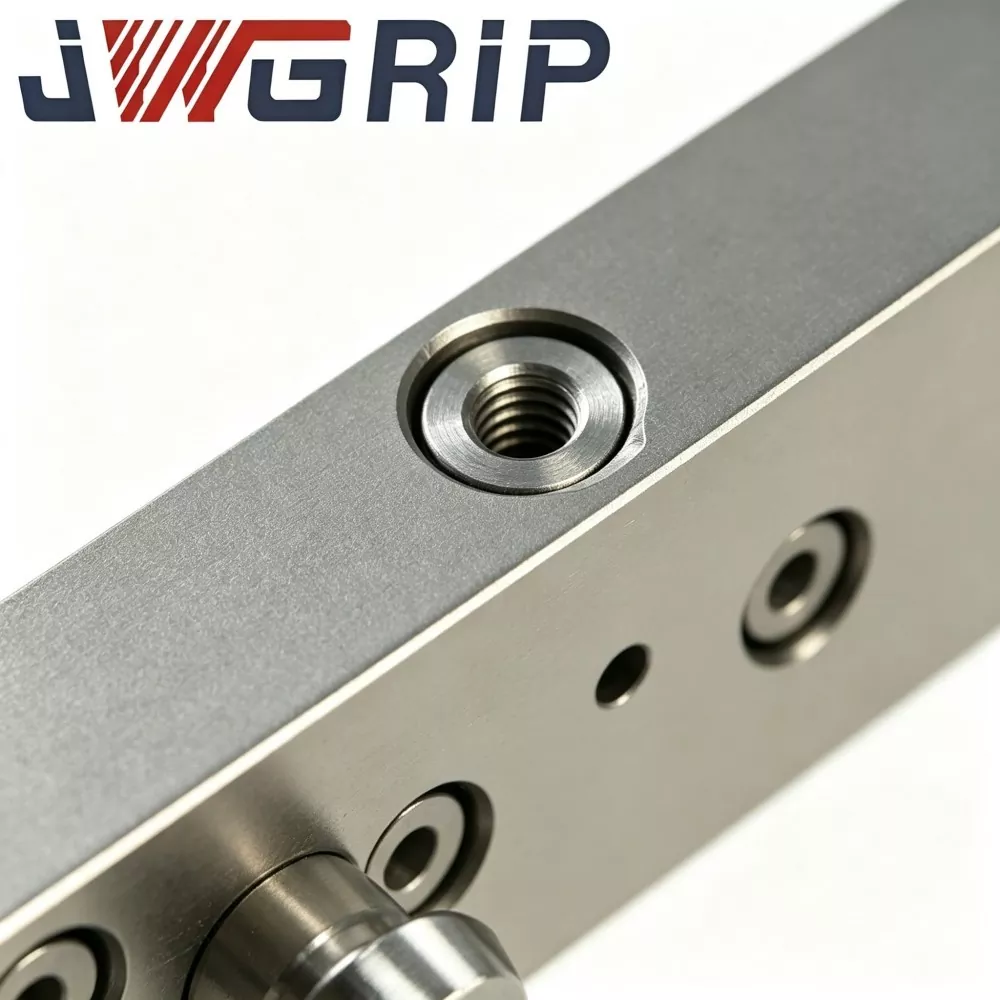
Interne structurele lay-out
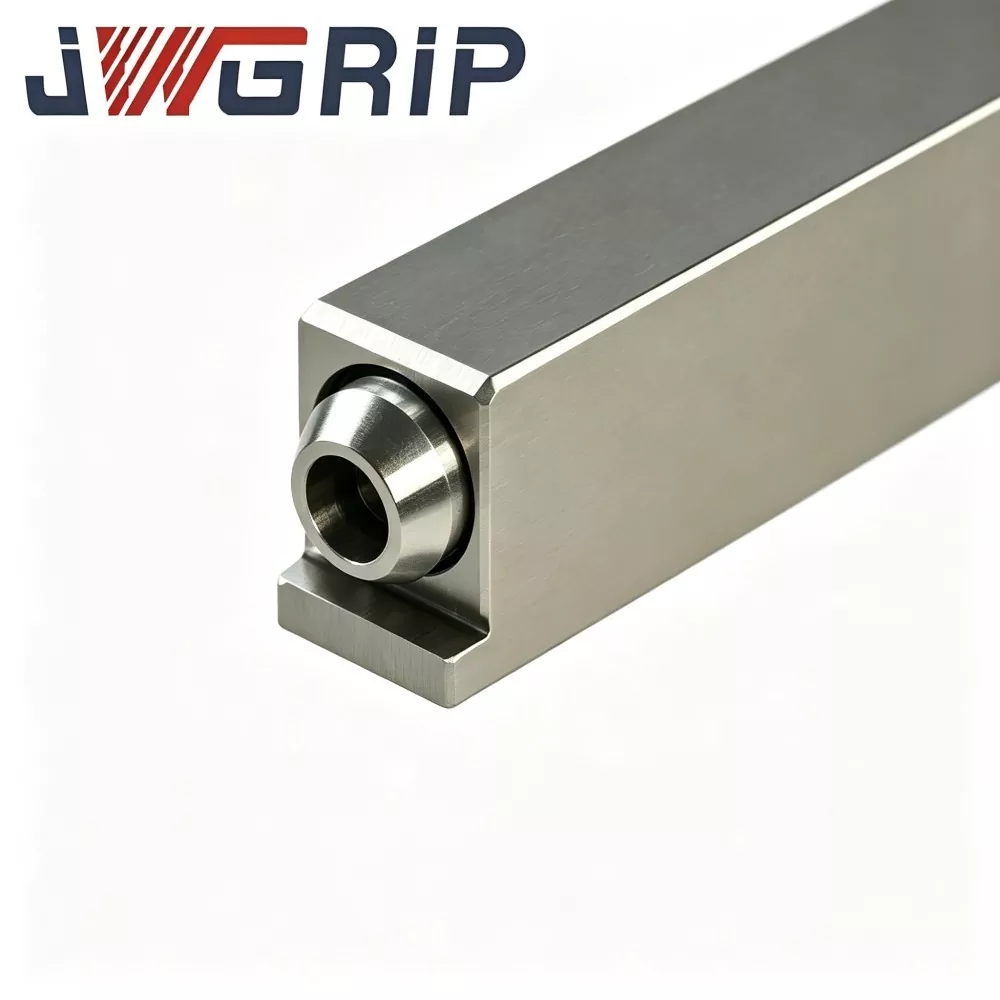
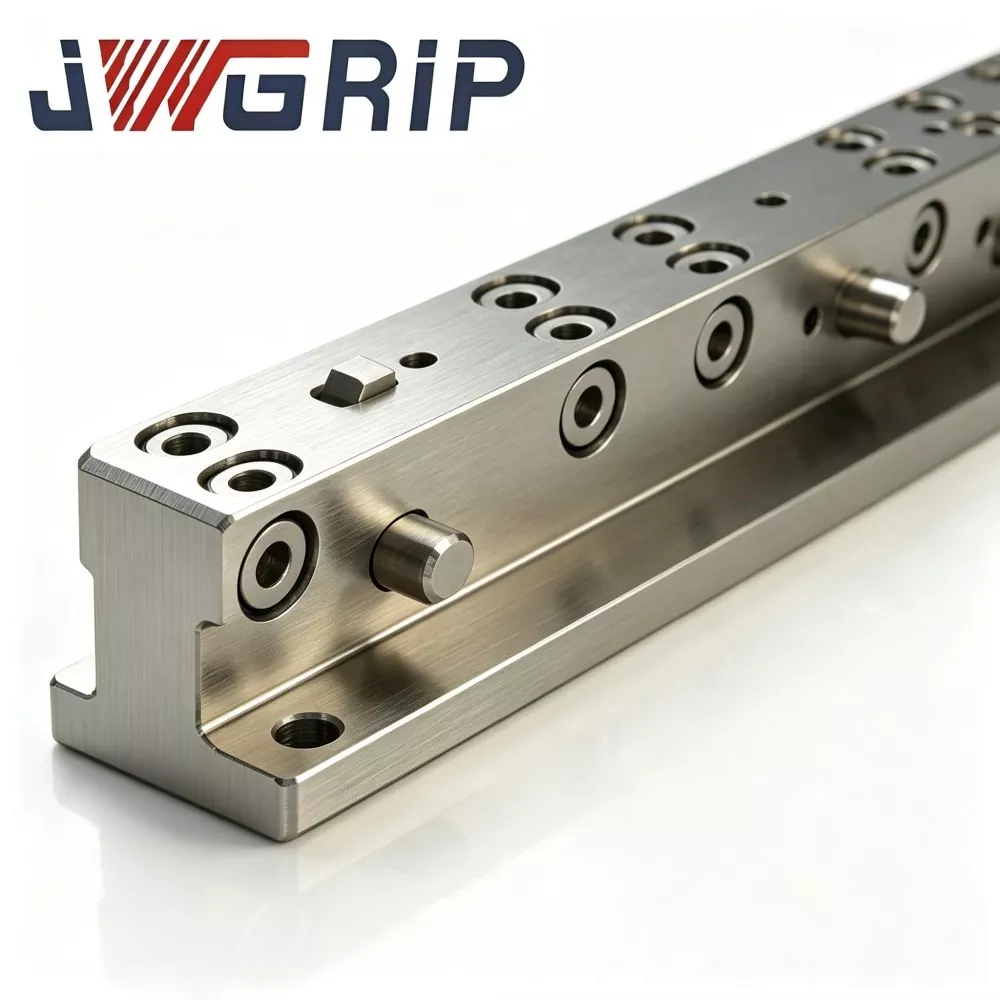
JWGRIP UPC-scharnierarm is samengesteld uit meerdere kernmodules: hoofdkoppelingslichaam, roterende scharnierverbindingen met twee scharnieren, UPC-standaard snelwisselbare dockingflens, montagebasis, eindaanslagconstructies, evenals smeer-afdichtingsconstructies.
Hoofdkoppelingslichaam: nauwkeurig bewerkte, zeer sterke aluminiumlegering van ruimtevaartkwaliteit
Scharnier roterende assen: hoogwaardig gelegeerd staal verwerkt met afschrik- en ontlaatwarmtebehandeling
Elke roterende as is uitgerust met een slijtvaste bus en een stofdichte afdichtingsstructuur, waardoor wordt voorkomen dat snijkoelvloeistof, werkplaatsstof en metaalspanen de roterende wrijvingsparen binnendringen
Eén interface is verbonden met de snelwisselflens van de robot; het andere uiteinde wordt aangesloten op de armatuur aan de zijde van het gereedschapsmagazijn of de gereedschapsadapter
Werkmechanisme
1. Wanneer de robot een gereedschapswisselbeweging uitvoert, drijft de eindeffector van de robot de hele koppelingsarm aan.
2. Tijdens de snelle koppelingsfase zorgen de scharnierverbindingen ervoor dat de schommel binnen een vooraf gedefinieerd hoekbereik zweeft om positioneringsfouten en verkeerde uitlijning van de armatuur tegen te gaan. Zwevende compensatie wordt alleen geactiveerd tijdens het uitlijnen van het dockingstation.
3. Zodra de snelwisselvergrendeling is voltooid, grijpt de eindaanslagstructuur in en vergrendelt de scharnierverbindingen. De koppelingsarm wordt omgezet in een starre status waarbij alle zwenkbewegingen zijn uitgeschakeld, waardoor een stabiele gereedschapshouding tijdens de daaropvolgende bewerkingsprocedure wordt gegarandeerd.
Kernconcurrentiesterkten
1. ±3° ontwerp voor offsetcompensatie met zwevend scharnier. Absorbeert afwijkingen in de positionering van de robot en onjuiste uitlijning van de armatuurmontage, buffert botskracht bij het docken. Voorkomt schade door harde botsingen aan snelwisselplaten en robotreductoren, en vereenvoudigt de nauwkeurigheidsnormen voor installatie ter plaatse.
2. Lichtgewicht en toch zeer sterke hybride materiaalconfiguratie. Hoge sterkte aluminiumlegering van ruimtevaartkwaliteit voor het koppelingslichaam vermindert de eindbelasting van de robot. Scharnierassen van warmtebehandeld gelegeerd staal bieden uitstekende slijtvastheid en torsieweerstand, waardoor een optimaal evenwicht ontstaat tussen laag gewicht en structurele betrouwbaarheid.
3. Zelfbediend ingebouwd eindstopmechanisme. De vrijheidsgraad van de zwenkbeweging wordt automatisch vergrendeld direct nadat het docken en vergrendelen is voltooid. Behoudt volledige stijfheid tijdens het bewerken en elimineert het trillen van het gereedschap. Het combineert drijvende compensatie in de dockingfase en hoge stijfheid in de verwerkingsfase in één eenheid.
4. Stofdichte bus met roterende as Isoleert metaalspanen, snijvloeistof en fabrieksstof. Voorkom verstopping van het roterende scharnierpaar en versnelde slijtage. Geschikt voor zware werkplaatsbewerkingsomgevingen en verlengt de levensduur van de koppelarm.
5. Standaard UPC-specificatie flensdockinginterface Sluit naadloos aan op JWGRIP UPC robotsnelwisselgereedschapswisselaars zonder extra flensaanpassingswerk. Eenvoudige installatie en vervanging, compatibel met reguliere robot- en snelwisseloplossingen op de markt.
6. Flexibele OEM niet-standaard aanpassingsservice Armlengte, zwenkcompensatiehoek, lay-out van flensmontagegaten en nominaal draagvermogen kunnen allemaal worden aangepast. Op maat gemaakte oplossingen ondersteunen verschillende robotmodellen en uiteenlopende lay-outvereisten voor gereedschapsmagazijnen.
Toepassingsscenario's
1. FMS flexibele automatiseringswerkstations Robots implementeren automatische draaischakelaars voor meerdere armaturen en pallets. In combinatie met JWGRIP UPC snelwisselgereedschapswisselaars, overwint het de problemen bij het uitlijnen van het dockingstation die ontstaan door de offset van de installatie van het gereedschapsmagazijn.
2. Laad- en loscellen met CNC-robots Robots verwerken spanpallets voor palletoverdracht in de machine. De scharnierarm absorbeert de impact bij het aanmeren en verbetert de continuïteit en stabiliteit bij productiewisselingen.
3. Bufferovergangsstations voor robotgereedschapsmagazijnen Robots halen herhaaldelijk diverse gereedschappen op uit magazijnen met meerdere gereedschappen. Tolereert installatiefouten in het gereedschapsmagazijn en vermindert de frequentie van dockfouten.
4. Automatisch schakelende productielijnen voor matrijzen en bevestigingen Realiseer automatisch wisselen van matrijzen, matrijsinzetstukken en mallen. Verminder het debugwerk op locatie en verkort de inbedrijfstellingscyclus van het werkstation.
5. Retrofit voor niet-standaard automatiseringsapparatuur Voeg een zwevende compatibiliteitsfunctie toe aan bestaande roboteindeffectoren. Het is niet nodig om de gehele snelwisselmontageset te vervangen.
Installatiestappen
1. Veeg vóór de installatie de contactoppervlakken van de UPC-snelwisselflens en de bevestigingsflens van de verbindingsarm schoon. Verwijder spanen en olievervuiling en zorg voor een vlak montageoppervlak. Voorkom extra belasting van de scharnierverbinding door gekantelde montage.
2. Draai de flensverbindingsbouten strikt vast volgens de gespecificeerde aanhaalwaarde. Bevestiging met te veel koppel is verboden om vervorming van de verbindingsarm en vastlopen van de scharnieren te voorkomen.
3. Paalmontage, draai de verbindingsarm handmatig om te controleren of de scharnierbeweging soepel verloopt zonder vast te lopen. Controleer of de limietstopstructuren normaal werken.
4. Voltooi het inleren van fouten in de robot. Configureer een redelijke aanmeersnelheid. Verbied hard-impact docking op hoge snelheid, om overschrijding van de scharniercompensatiehoek en het risico van overbelasting van het mechanisme te voorkomen.
5. Nadat de snelwisselvergrendelingsprocedure is voltooid, controleert u of het eindaanslagmechanisme de zwenkvrijheid van de koppelingsarm heeft vergrendeld en er geen sprake is van wiebelen van het gereedschap. Vervolgens kunt u beginnen met het vastpakken van werk of bewerkingstaken.
6. Voer routineonderhoud uit: smeer de smeerpunten van de scharnieras volgens schema. Verwijder de opbouw van spanen rond de asafdichtingsonderdelen. Inspecteer de slijtage van de bussen wanneer de scharnierbeweging traag wordt.
7. Voer nooit snij- of zware verwerkingswerkzaamheden uit voordat de snelwisselvergrendeling is voltooid. Bescherm de scharnierverbindingen tegen zijdelingse torsiebelasting en voorkom permanente schade aan de hefarm.
Handleiding voor foutdiagnose en -oplossing
1. Storingsfenomeen: Frequente dockingfouten en mechanisch vastlopen tijdens het snel wisselen van de robot
Mogelijke oorzaken: onvoldoende compensatiebereik van de scharnierbeweging; overmatige afwijking van het leerpad van de robot; scheve flensmontage; metalen spanen die vastzitten in de scharnierassen
Tegenmaatregelen: Valideer de normale scharnierzwaaiprestaties; het bewegingstraject van de robot optimaliseren; herkalibreren van de flensparallelliteit; verwijder spanenresten rond de asafdichtingszones
2. Storingsfenomeen: het gereedschap wiebelt na vergrendeling
Mogelijke oorzaken: onvolledige inschakeling van het limiet-stopmechanisme; UPC-snelwisselgereedschapswisselaar is niet volledig vergrendeld; flensmontagebouten los
Tegenmaatregelen: Inspecteer de volledige werking van de stopstructuur; controleer de UPC-snelwisselvergrendelingsstatus nogmaals; flensverbindingsbouten opnieuw aandraaien
3. Foutverschijnsel: scharnierscharnierbeweging is stijf of zit volledig vast
Mogelijke oorzaken: spanen en snijdend koelmiddel dringen de scharnierbus binnen; slijtage van de onderdelen van de bussen; vervorming van de roterende as
Tegenmaatregelen: Demonteer en spoel interne scharnierverontreinigingen weg; vervang versleten bussen; vervang de volledige verbindingsarm als er vervorming van de as optreedt
4. Foutverschijnsel: vervorming van de verbindingsarm of scheurschade
Mogelijke oorzaken: bedrijfsbelasting overschrijdt de nominale maximale belasting; gewelddadige impact bij het aanmeren; snijkoppel toegepast onder ontgrendelde scharniertoestand
Tegenmaatregelen: Stop met het gebruik en vervang de verbindingsarm; herevaluatie van praktische belastingparameters; Zorg ervoor dat de snelwisselvergrendeling is voltooid voordat de bewerking wordt gestart
Verpakkings- en verzendingsregeling
Op elke JWGRIP UPC scharnierarm wordt een oppervlakte-antiroestbehandeling toegepast. De posities van de scharnieras zijn bedekt met roestwerend vet, vervolgens wordt elke afzonderlijke eenheid afzonderlijk verpakt in een PE-beschermzak.
Bestellingen in kleine batches worden verpakt in stevige dozen. Bij bulkprojectbestellingen worden schokbestendige houten kisten gebruikt die zijn voorzien van buffervullingsmateriaal, dat de flensaansluitvlakken en roterende scharnierconstructies beschermt tegen transportschade.
Bij elke zending zijn de volledige technische documenten voor de installatie en inbedrijfstelling bijgevoegd.
Standaard productietijd: 10-17 werkdagen. Geselecteerde standaardspecificaties zorgen voor een verzendklare voorraad.
Er is een gratis monsterevaluatie beschikbaar; monster vrachtkosten moeten worden uitgevoerd door kopers.
OEM-niet-aangepaste bestellingen ondersteunen aanpassing van de armlengte, compensatiehoek en de lay-out van de flensgaten.
Ondersteuning na verkoop
Er worden technische documentatie en online begeleiding op afstand aangeboden voor installatie- en inbedrijfstellingsproblemen.
Slijtbare reserveonderdelen zoals scharnierbussen kunnen afzonderlijk worden aangeschaft voor vervanging ter plaatse.
Voor bulkprojectbestellingen kan op verzoek een betaalde inbedrijfstellingsservice ter plaatse worden geregeld.
Veelgestelde vragen
Vraag 1: Kan de JWGRIP UPC-scharnierarm een machinaal snijkoppel verdragen?
A: Nee. De UPC-scharnierarm voor de snelwisselbare gereedschapswisselaar van de robot levert alleen zwevende compensatie voor de snelwissel-dockingfase. Na vergrendeling vergrendelt de eindaanslagstructuur alle zwenkbewegingen. De snijbelasting van de bewerking moet volledig worden gedragen door de JWGRIP UPC snelwisselaar. Scharnierverbindingen mogen nooit een snijkoppel ondergaan.
Vraag 2: Is een upgrade van de zwenkcompensatiehoek haalbaar?
A: De standaardspecificatie wordt geleverd met ±3° zwenkcompensatie. Een grotere compensatiehoek kan worden gerealiseerd via OEM-aanpassingsservice. Houd er rekening mee dat een grotere compensatiehoek de algehele structurele stijfheid zal verminderen. Beoordeling van de eindbelasting van de robot zal dienovereenkomstig vereist zijn.
Vraag 3: Ondersteunt het niet-UPC-robotsnelwisselplaten van derden?
A: De standaardversie maakt gebruik van UPC-standaard flensinterface. Er kan een aangepaste lay-out van de flensgaten worden verwerkt om alternatieve snelwisselsystemen aan te passen.
Vraag 4: Kunnen versleten scharnierbussen afzonderlijk worden vervangen?
EEN: Ja. Bussen worden gedefinieerd als draagbare reserveonderdelen en kunnen afzonderlijk worden aangeschaft en geruild. Als de roterende as vervormd raakt, is volledige vervanging van de verbindingsarm vereist.
Vraag 5: Is deze koppelarm geschikt voor robottoepassingen met zware lading?
A: Het standaardmodel ondersteunt een maximale eindbelasting van de robot van 80 kg. Voor scenario's met zware belasting moet een versterkte aangepaste variant worden geselecteerd. Bevestig altijd de eindbelasting van de robot vóór de definitieve selectie.
Selectie referentiepunten
JWGRIP UPC-scharnierarm functioneert als zwevende mechanische hardware voor robotsnelwisselsystemen. De kernwaarde ervan ligt in het compenseren van de impact van positieafwijkingen in de dockingfase en het verminderen van debug-problemen voor robotautomatiseringswerkstations.
Bevestig eerst de werkelijke eindbelasting van de robot; Ga nooit verder dan het nominale draagvermogen van het product.
Controleer of de dockingflens overeenkomt met de UPC-standaardspecificatie.
Voor projecten met een grote verplaatsing van de armatuurinstallatie kunt u een op maat gemaakte grotere zwenkcompensatiehoek overwegen, terwijl de algehele structurele stijfheid uitgebreid moet worden beoordeeld.
Geef prioriteit aan afgewerkte units die zijn uitgerust met een stofdichte afdichting en geïntegreerde aanslagconstructies. Vermijd eenvoudige onbeschermde koppelingsversies, die te maken krijgen met snelle scharnierslijtage in stoffige, met spanen gevulde werkplaatsomgevingen.
Gerelateerde categorie
Stuur onderzoek
Contact informatie
-
Adres
Nr. 44, Daning Entrepreneurship Road, Humen Town, Dongguan City, provincie Guangdong, China
-
Tel
-
E-mail
Welkom bij het sturen van onderzoek naar JWGRIP. Ons professionele technische en verkoopteam zorgt voor een gratis armatuurselectie, een oplossingsontwerp op maat en een nauwkeurige offerte.
Nieuwsaanbevelingen