- Thuis
- Over ons
- Producten
- Toepassingen
- Nieuws
- Downloaden
- Onderzoek verzenden
- Neem contact met ons op
Nederlands
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
Professionele robot snelwisselgrijperseriefabrikant voor industriële automatisering
Als op automatisering gerichte retrofitleverancier van de Robot Quick Change Gripper Series,JWGRIPlevert ladekoppelingsadapters, grijpmodules aan het robotuiteinde en gelede grijparmen met mechanische vermoeidheidstesten en gestandaardiseerde batchproductie voor CNC-werkplaatsen en automatiseringsintegrators die automatisering van gedeeltelijke lijnen nastreven terwijl de bestaande handmatige infrastructuur voor het opspannen van werk behouden blijft. Deze schakelhardware aan de robotzijde neemt belangrijke upgradebarrières weg zonder volledige vervanging van de armatuur. Gecombineerd met UPC Zero Point Positioning Series enZero Point-palletseriebouwt het volledig geautomatiseerde materiaalverwerkingsworkflows voor een naadloze overdracht van werkstukken tussen robotgestuurde en handmatig ingestelde stations. Bij massaproductie worden strikte mechanische vergrendelingsslag- en positioneringspintolerantiecontroles toegepast om langdurige lokalisatiestabiliteit te garanderen onder gemengde productieomstandigheden met handmatige automatisering.
Storingsmelding
Een groot aantal machinewerkplaatsen beschikt al over volwassen handmatige opspansystemen. Wanneer fabrieksmanagers van plan zijn om robotbediening te introduceren, gaan ze er vaak van uit dat de aanschaf van alleen een robotarm schitterende productieresultaten zal opleveren. In werkelijkheid zijn robotlichamen slechts bewegingsuitvoerende apparaten. Zonder bijpassende eindeffector-schakelhardware kunnen robots bestaande pallets en armaturen op de productielocatie niet op betrouwbare wijze vastgrijpen, heffen en lokaliseren.
Welke negatieve gevolgen komen voort uit slecht op elkaar afgestemde robotgrijphardware?
Tijdens snelle robotbewegingen kunnen losse koppelingen, een verschoven grijppositie of het per ongeluk laten vallen van een pallet voorkomen. Veel automatiseringsprojecten hebben te kampen met een lage uptime, niet vanwege fouten in de robotcontroller, maar vanwege incompatibele verbindingshardware tussen robotflens en werkstukdragers.
Hoe behoudt u bestaande workflows voor handmatige instellingen nadat u robothardware hebt toegevoegd?
Veel vroege automatiseringstransformatieschema's dwingen werkplaatsen om de volledig automatische modus te kiezen en af te zien van handige handmatige tussenkomst. In de praktijk moeten operators nog steeds speciaal gevormde plano's handmatig laden, halffabrikaten inspecteren of nooddemontage van werkstukken uitvoeren.
Wordt robot-end-switchinghardware alleen toegepast voor volledig onbeheerde massaproductie?
Dit is een veel voorkomend misverstand. Het levert ook grote waarde op voor semi-geautomatiseerde hybride werkplaatsen. Operators kunnen complexe handmatige voorbereidingswerkzaamheden offline uitvoeren, terwijl robots de repetitieve pallettransporttaken op zich nemen.
Functionele verschillen
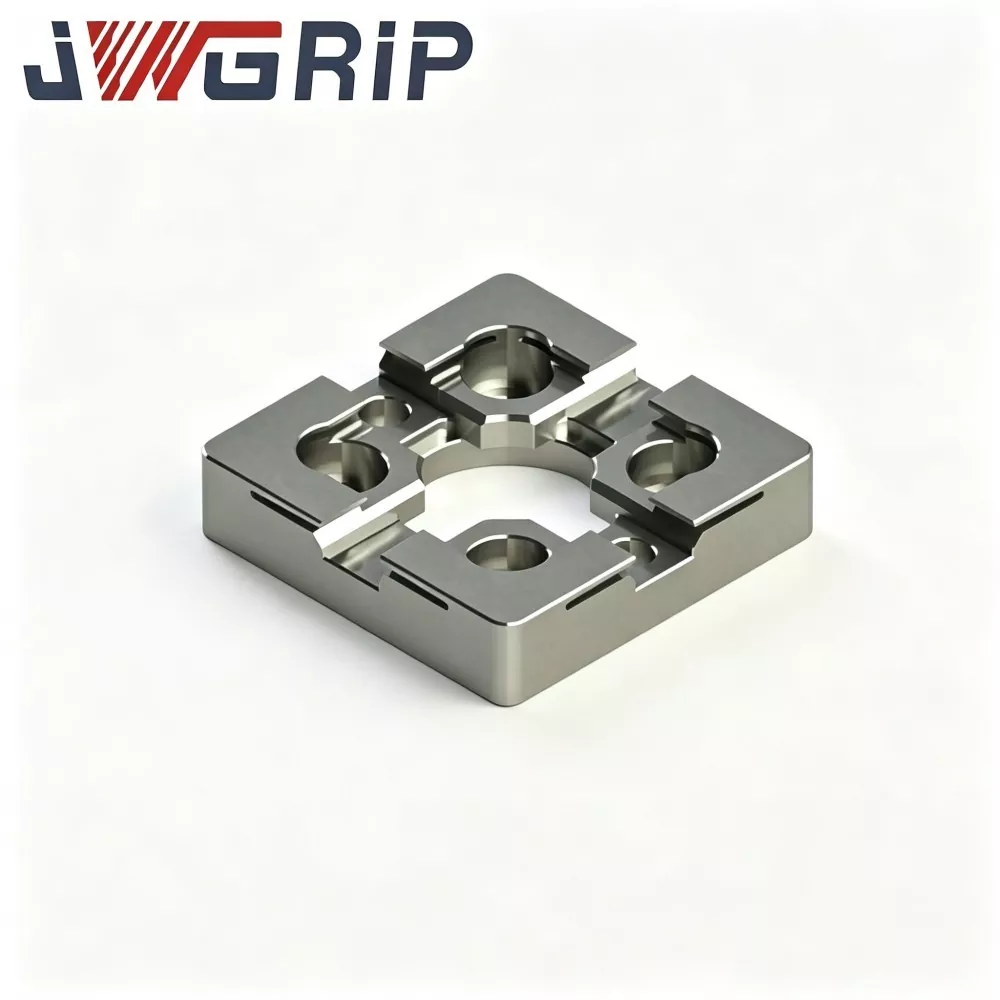
Robot Quick Change Gripper Tray-koppeling: Dit tussenliggende verbindingsonderdeel zorgt voor een stabiele mechanische afstemmingsrelatie tussen grijpmodules en doelpallets. Het absorbeert kleine positieafwijkingen die worden gegenereerd door positioneringsfouten van robotbewegingen, waardoor stijve botsingsschade tussen mechanische constructies tijdens overdrachtscycli met hoge snelheid wordt vermeden.
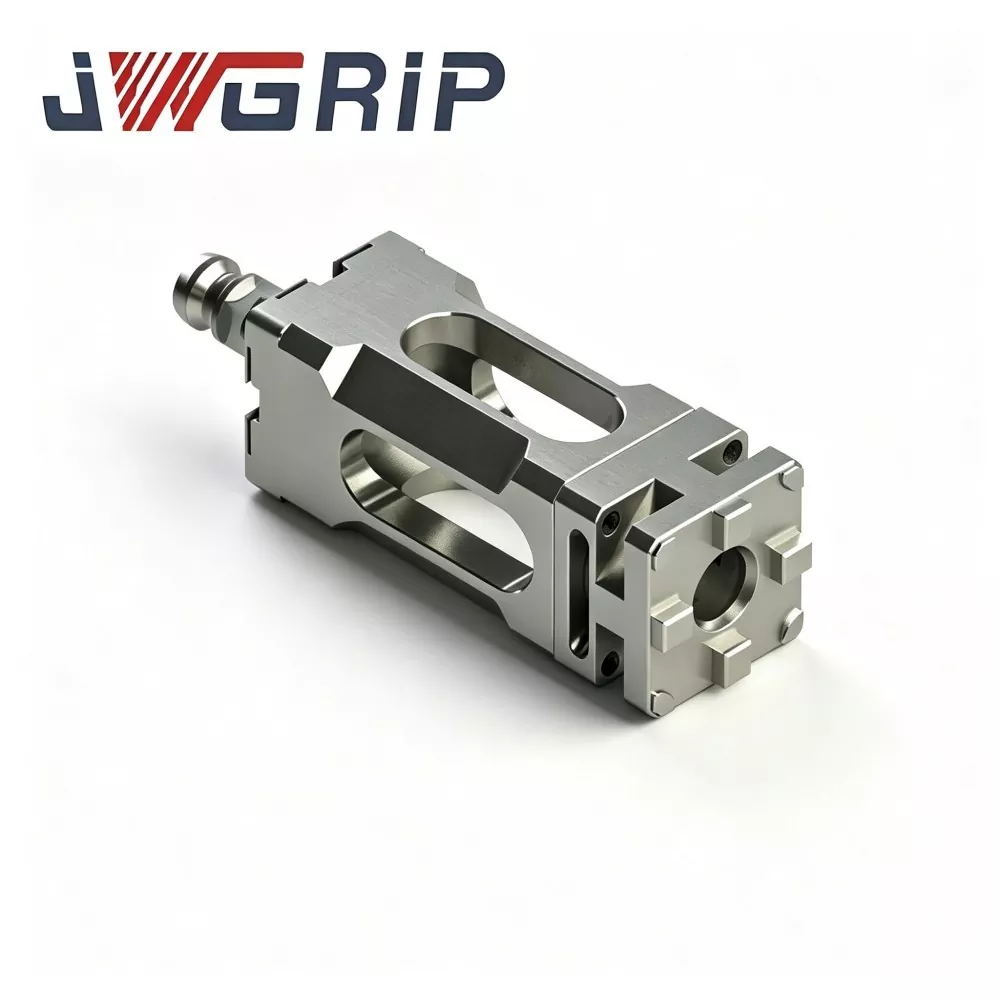
N160 Robot Quick Change-grijpermodule: Deze op de kernflens gemonteerde module dient als basiseenheid die rechtstreeks op de uitvoerflens van de robot wordt geïnstalleerd. Het biedt een gestandaardiseerde vergrendelingsinterface voor daaropvolgende grijparmen, waardoor snel wisselen van verschillende eindgereedschappen mogelijk is zonder de parameters van het robotprogramma herhaaldelijk te wijzigen.
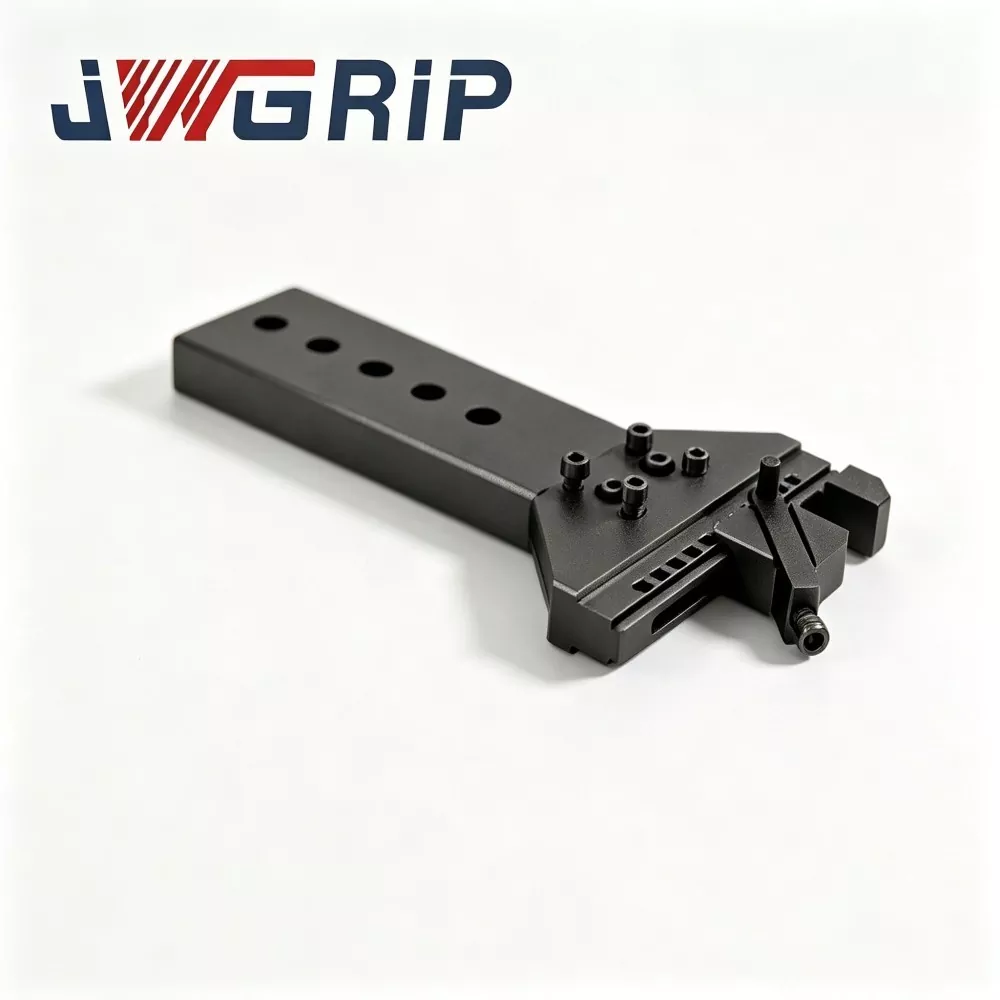
N160 scharnierarm voor robot-snelwisselgrijper: de beweegbare uitvoeringsarm die fysiek contact maakt met de buitencontouren van de pallet. De structurele omtrek is geoptimaliseerd volgens de geometrie van de palletrand, waardoor een stabiele grijpkracht in verpakkingsstijl ontstaat. Het voorkomt uitglijden tijdens het versnellen en vertragen tijdens de trajectbeweging van de robot.
Kernevaluatie-indicatoren
Hoe kan ik bevestigen of de nominale belasting overeenkomt met de werkelijke productievereisten?
Gebruikers kunnen niet louter verwijzen naar de nominale belastingsgegevens van de robotarm. Ze moeten het totale gewicht berekenen, inclusief grijpermodule, koppelarm, pallet, opspanning en onbewerkt werkstuk. Een te hoge composietbelasting zal de mechanische slijtage versnellen en verborgen valrisico's met zich meebrengen.
Waarom is de nauwkeurigheid van de herhaalde positionering van de grijpactie even belangrijk als de nauwkeurigheid van de nulpuntsklauwplaat?
Zelfs als klauwplaten aan de machinezijde een nauwkeurigheid op micronniveau bezitten, zal de algehele systeemnauwkeurigheid aanzienlijk worden verminderd als de robotgrijper een grote positieafwijking produceert tijdens het picken en plaatsen van pallets. Een positioneringsfout aan de grijperzijde wordt doorgegeven aan de gehele werkstuklus.
Met welke omgevingsfactoren moet rekening worden gehouden bij robothardware?
Eindeffectors van robots werken binnen de perifere zones van werktuigmachines, waar spattend koelmiddel, metaalspanen en olienevel opspatten. De oppervlaktebehandeling en afdichtingsprestaties van hardware moeten bestand zijn tegen corrosie en het vastlopen van spanen in de bewegende posities van verbindingen.
Hoe realiseer je een naadloze docking met perifere nulpuntshardware?
Welke voorwaarden zijn nodig voor samenwerking met de UPC Zero Point Positioning Series?
Zorg voor consistente buitencontourafmetingen voor doelpallets. De geometrie van de scharnierarm moet overeenkomen met de palletrandstructuur van de UPC-serie, zodat robots een stabiele pickactie kunnen uitvoeren voor robotcompatibele pallets.
Welke voordelen brengt het matchen met de Zero Point Pallet Series met zich mee?
Met de traykoppelingsadapter kunnen robots ook gewone handmatig gebruikte pallets verwerken. Winkels hoeven niet alle bestaande pallets te vervangen om een semi-geautomatiseerde transformatie te realiseren, waardoor eerdere hardware-investeringen worden beschermd.
Welke verborgen risico's moeten worden vermeden bij gebruik in hybride modus?
Voorkom gemengd gebruik van pallets met verschillende buitenafmetingen in één robotwerkruimte. Verschillende contourgroottes veroorzaken onjuiste grijpposities. Het strikte beheer van de palletclassificatie moet ter plaatse worden uitgevoerd.
Hardwaremateriaal en proceseigenschappen
De belangrijkste structurele lichamen van de grijpermodules en verbindingsarmen zijn gemaakt van gelegeerd staal met hoge sterkte. Sleutelcontact- en vergrendelingsoppervlakken worden gecarboneerd en nauwkeurig geslepen. Elk voltooid onderdeel doorstaat vóór verzending de herhaalde cyclische vermoeidheidstests. Structurele vervorming wordt strikt gecontroleerd onder nominale vollastomstandigheden.
De afmetingen van de flensaansluitingen volgen de reguliere industriële robotinterfacenormen. De belangrijkste posities van de installatiegaten zorgen ervoor dat de uitwisselbaarheid behouden blijft, waardoor het secundaire aanpassingswerk tijdens de installatie ter plaatse wordt verminderd.
Aangepaste aanpassingsdiensten omvatten aanpassing van de grijpslag, speciale flensconversieplaten en anti-slijtage oppervlaktebehandeling, geschikt voor niet-standaard palletcontouren en verschillende robotmerken.
Toepassingsopmerkingen
De grijpcomponenten aan de robotzijde ondergaan tijdens elke bewegingscyclus frequente versnellings- en vertragingseffecten. Ophoping van spanen in de scharnierverbindingen verhoogt de bewegingsweerstand en zorgt voor grijpcompensatie. Periodieke reiniging en smering van verbindingen moet worden opgenomen in de dagelijkse checklists voor onderhoud van apparatuur. Continu gebruik zonder routinematig onderhoud zal de stabiliteit van de grijper geleidelijk aan verminderen, zelfs voor goed ontworpen automatiseringscomponenten.

- View as
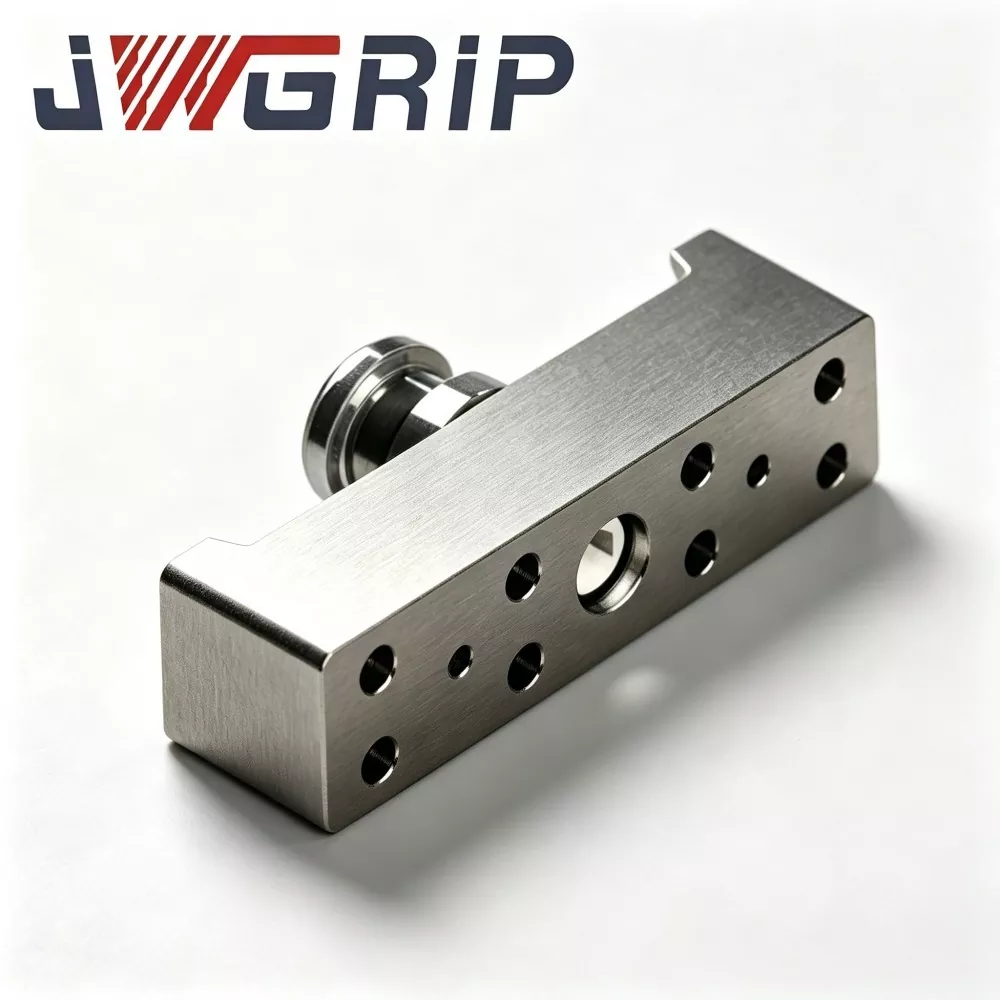
N160 Scharnierarm voor robot-snelwisselgrijper
JWGRIP is de professionele fabrikant en leverancier van de N160 scharnierarm voor robot-snelwisselgrijper in China en biedt Factory Direct-service met standaardproducten volledig op voorraad ter ondersteuning van de wereldwijde implementatie van automatiseringsprojecten en werkplaatsonderhoud. Het is een krachtig scharniercomponent met krachtoverbrenging, speciaal ontworpen voor de snelwisselgrijpermodules van de N160-serie robots. Het integreert de geoptimaliseerde krachtoverbrengingsstructuur en de warmgesmede geïntegreerde vormtechnologie in een enkele functionele eenheid, die dient als het belangrijkste kinematische onderdeel dat de lineaire zuigeraandrijfkracht omzet in een zwaaiende klembeweging van de grijperkaak.
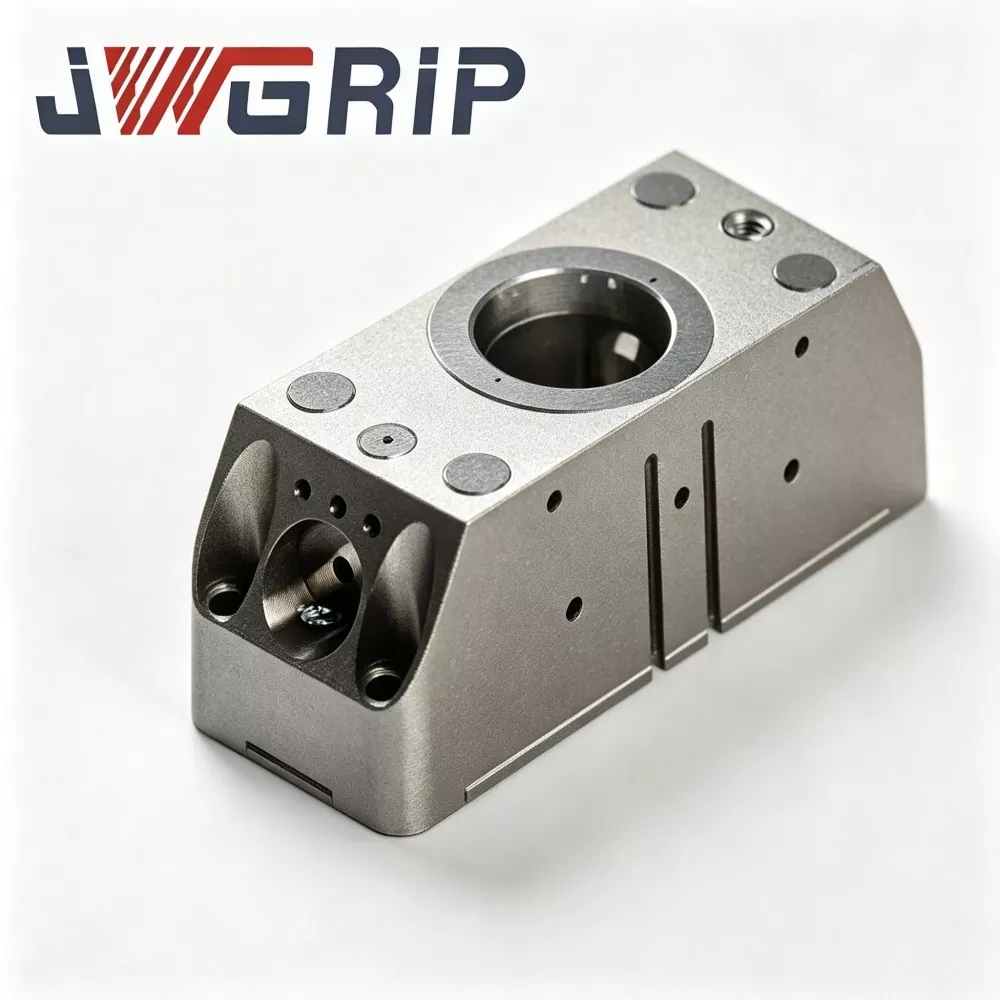
N160 Robot-snelwisselgrijpermodule
JWGRIP is de professionele fabrikant en leverancier van de N160 Robot Quick Change Gripper Module in China, die de inkoop van bulkorders ondersteunt en echte fabrieksprijzen biedt voor wereldwijde automatiseringsprojectpartners. Het is een onlangs geüpgradede geïntegreerde robot-end-of-arm-uitvoeringseenheid, speciaal ontworpen voor moderne flexibele onbemande productielijnen. Door op innovatieve wijze een pneumatische parallelle grijper en robot-snelwisselinterface te integreren in één modulair lichaam, elimineert het de noodzaak voor afzonderlijke snelwisselschijven en een onafhankelijke grijperconstructie, waardoor geen extra meerlaagse verbindingsflenzen of overgangsaccessoires nodig zijn.
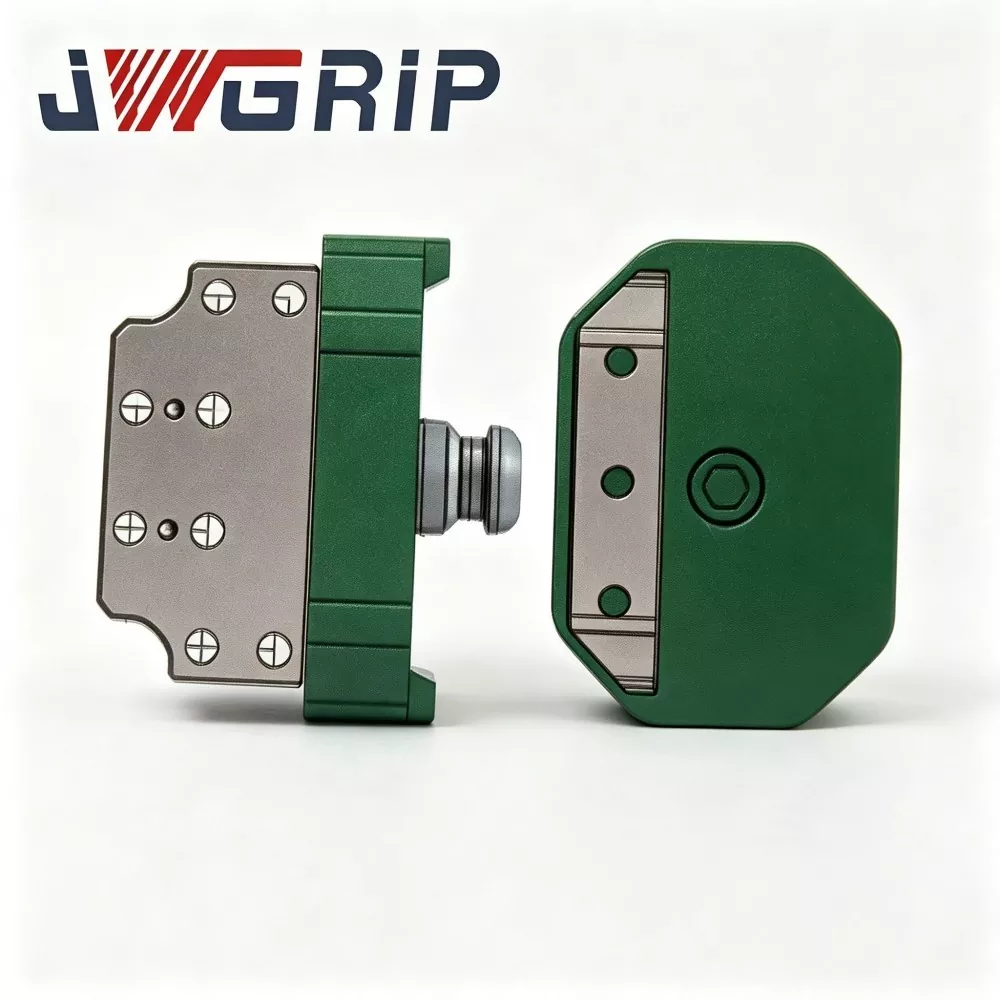
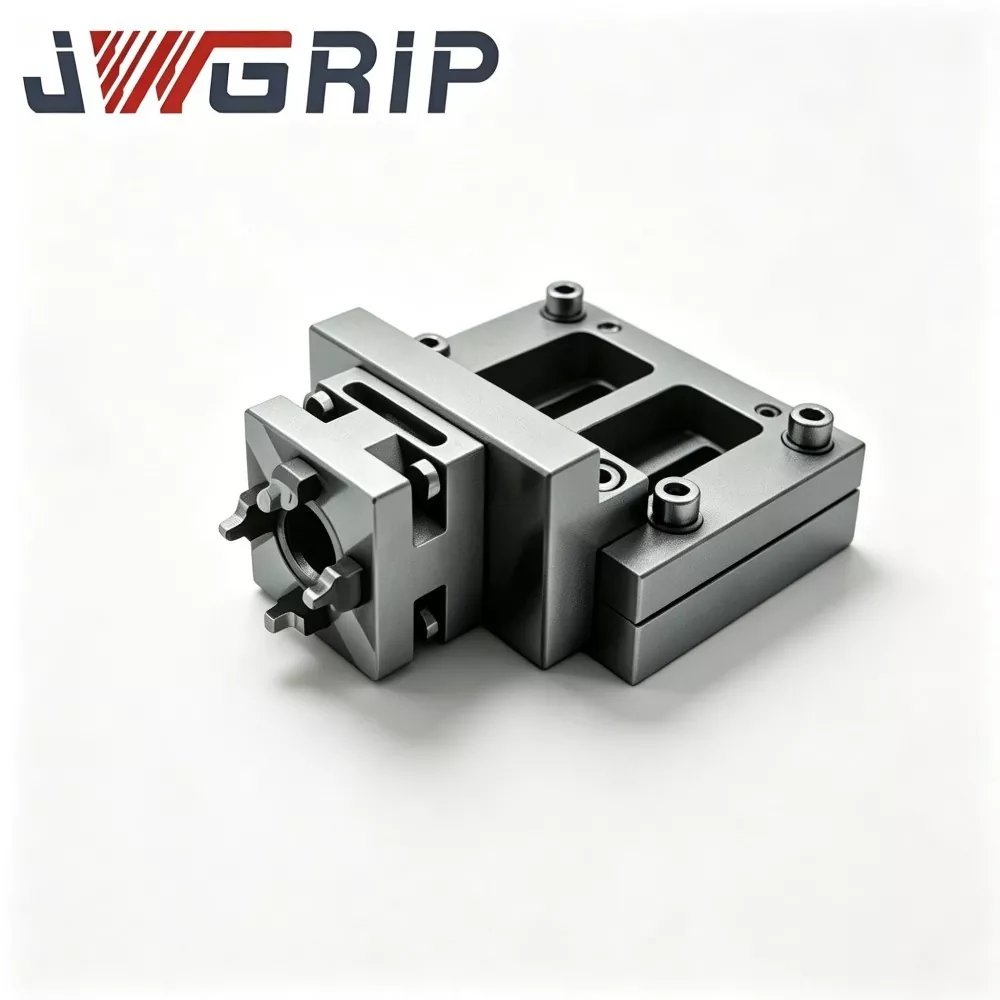
Robot snelwisselbare grijperbakkoppeling
JWGRIP is de fabrikant en leverancier van professionele Robot Quick Change Gripper Tray-koppeling in China. Het is een geavanceerde geïntegreerde robot-eindeffector-schakelcomponent, speciaal ontworpen voor flexibele onbemande geautomatiseerde productielijnen. Het integreert de structurele configuratie van gelegeerd staal met hoge sterkte en het precisieslijpproces in één enkele eenheid, waardoor een volledig automatische robotgereedschapswisseling wordt gerealiseerd zonder handmatige tussenkomst tijdens de vervanging van grijpers, trays en ander eindgereedschap.
JWGRIP is een professionele Robot Quick Change Gripper-serie fabrikant en leverancier in China. Wij heten u van harte welkom bij de groothandel in producten van hoge kwaliteit tegen een concurrerende prijs vanuit onze fabriek.
Nieuwsaanbevelingen